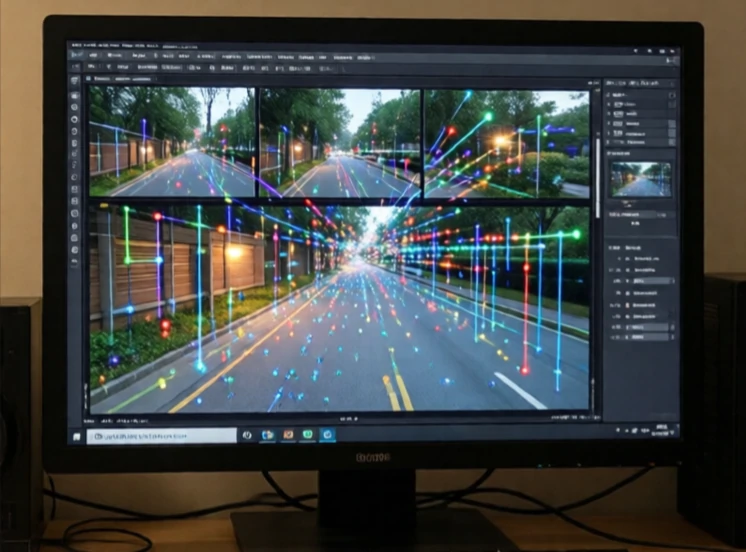
Phương pháp đo quãng đường (odometry) ước tính vị trí của robot bằng cách theo dõi chuyển động của nó. Bộ mã hóa bánh xe đếm số vòng quay. Cảm biến quán tính (IMU) đo gia tốc và độ quay. Bằng cách tích hợp các phép đo này theo thời gian, robot ước tính quãng đường nó đã di chuyển và hướng di chuyển. Phương pháp đo quãng đường mang tính tương đối. Nó bắt đầu từ một vị trí đã biết và ước tính vị trí dựa trên chuyển động tương đối đó.
Vấn đề nằm ở sự trôi lệch. Những sai sót nhỏ tích lũy dần. Một bánh xe bị trượt, một bộ mã hóa bị hiệu chỉnh sai một chút, một sàn nhà gồ ghề: tất cả đều cộng lại. Sau vài phút, một robot chỉ dựa vào đo quãng đường có thể bị lệch vài mét. Đó là lý do tại sao đo quãng đường hầu như luôn được kết hợp với các cảm biến khác. GPS hiệu chỉnh sự trôi lệch ngoài trời. Lidar và camera hiệu chỉnh sự trôi lệch trong nhà bằng cách nhận dạng các điểm mốc.
Nguồn đo quãng đường
- Bộ mã hóa bánh xe: đếm số vòng quay, ước tính khoảng cách.
- Đo lường chuyển động hình ảnh: theo dõi các đối tượng trên nhiều khung hình camera.
- Đo lường quãng đường bằng Lidar: so khớp các mẫu quét giữa các khung hình.
- IMU: đo gia tốc và chuyển động quay.
- Luồng quang học: theo dõi kết cấu mặt đất để tăng tốc độ.
Định vị bằng hình ảnh (visual odometry) phổ biến vì camera rẻ và giàu thông tin. Máy bay không người lái có thể ước tính chuyển động của nó bằng cách theo dõi các đặc điểm trên mặt đất. Ô tô có thể ước tính chuyển động của nó bằng cách theo dõi vạch kẻ đường và biển báo. Định vị bằng lidar chính xác hơn nhưng đắt hơn. Các hệ thống tốt nhất kết hợp nhiều nguồn dữ liệu. Định vị bằng bánh xe hoạt động tốt trên bề mặt nhẵn nhưng không hiệu quả trên băng. Định vị bằng hình ảnh hoạt động trong môi trường có kết cấu nhưng không hiệu quả trong sương mù. IMU hoạt động ở mọi nơi nhưng bị trôi nhanh. Kết hợp chúng sẽ cho ra một ước tính mạnh mẽ hơn. Định vị không phải là sự thay thế cho định vị vị trí. Nó là bộ nhớ ngắn hạn giúp lấp đầy khoảng trống giữa các lần xác định vị trí tuyệt đối.
Comments
No comments yet. Be the first to share a thought.
Leave a comment