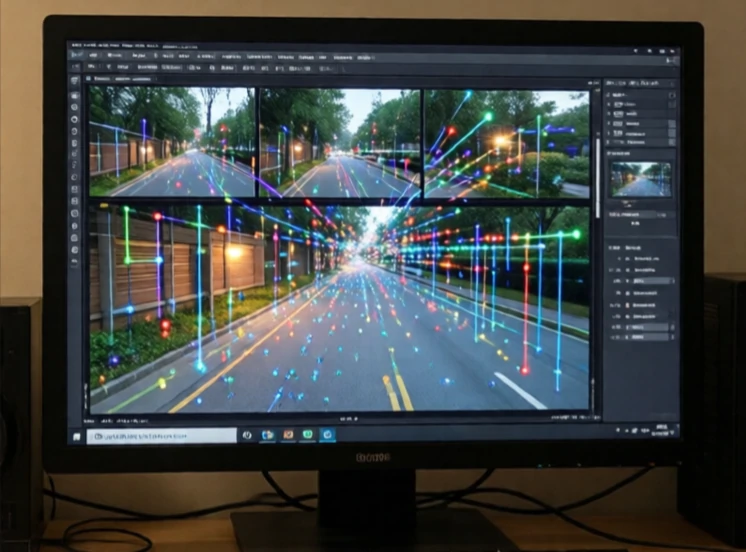
La odometría estima la posición de un robot mediante el seguimiento de su movimiento. Los codificadores de las ruedas cuentan las rotaciones. La IMU mide la aceleración y la rotación. Al integrar estas mediciones a lo largo del tiempo, el robot estima la distancia recorrida y la dirección en la que se ha movido. La odometría es relativa. Parte de una posición conocida y calcula la posición a estima desde allí.
El problema radica en la deriva. Los pequeños errores se acumulan. Una rueda que resbala, un codificador ligeramente descalibrado, un suelo irregular: todo suma. Tras unos minutos, un robot que solo se basa en la odometría puede tener un desfase de varios metros. Por eso, la odometría casi siempre se combina con otros sensores. El GPS corrige la deriva en exteriores. El LiDAR y las cámaras corrigen la deriva en interiores mediante el reconocimiento de puntos de referencia.
Fuentes de odometría
- Codificadores de rueda: cuentan rotaciones, estiman la distancia.
- Odometría visual: seguimiento de elementos a través de los fotogramas de la cámara.
- Odometría LiDAR: compara los patrones de escaneo entre fotogramas.
- IMU: mide la aceleración y la rotación.
- Flujo óptico: seguimiento de la textura del terreno para mayor velocidad.
La odometría visual es popular porque las cámaras son económicas y proporcionan mucha información. Un dron puede estimar su movimiento rastreando características del terreno. Un automóvil puede estimar su movimiento rastreando las líneas de los carriles y las señales. La odometría LiDAR es más precisa, pero más cara. Los mejores sistemas combinan múltiples fuentes. La odometría de ruedas funciona bien en superficies lisas, pero falla sobre hielo. La odometría visual funciona en entornos con textura, pero falla con niebla. La IMU funciona en todas partes, pero se desvía rápidamente. La fusión de ambas proporciona una estimación robusta. La odometría no reemplaza la localización. Es la memoria a corto plazo que cubre las brechas entre las fijaciones de posición absolutas.
Comments
No comments yet. Be the first to share a thought.
Leave a comment