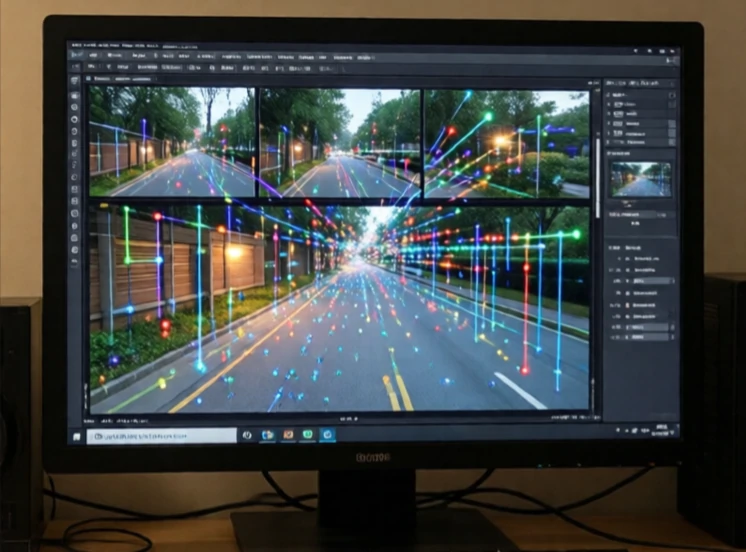
ओडोमेट्री रोबोट की गति को ट्रैक करके उसकी स्थिति का अनुमान लगाती है। व्हील एनकोडर घूर्णन की गणना करते हैं। आईएमयू त्वरण और घूर्णन को मापता है। समय के साथ इन मापों को एकीकृत करके, रोबोट अनुमान लगाता है कि वह कितनी दूरी तय कर चुका है और किस दिशा में। ओडोमेट्री सापेक्ष है। यह एक ज्ञात स्थिति से शुरू होती है और वहीं से गति का अनुमान लगाती है।
समस्या विचलन की है। छोटी-छोटी त्रुटियाँ जमा होती जाती हैं। एक पहिया फिसल जाए, एनकोडर थोड़ा सा गलत कैलिब्रेट हो जाए, या फर्श ऊबड़-खाबड़ हो: ये सब मिलकर त्रुटि का कारण बन जाते हैं। कुछ मिनटों के बाद, केवल ओडोमेट्री पर निर्भर रोबोट कई मीटर तक गलत दिशा में जा सकता है। यही कारण है कि ओडोमेट्री को लगभग हमेशा अन्य सेंसरों के साथ एकीकृत किया जाता है। जीपीएस बाहरी विचलन को ठीक करता है। लिडार और कैमरे स्थलचिह्नों को पहचानकर आंतरिक विचलन को ठीक करते हैं।
ओडोमेट्री स्रोत
- व्हील एनकोडर: घूर्णन की गणना करते हैं, दूरी का अनुमान लगाते हैं।
- दृश्य ओडोमेट्री: कैमरा फ्रेम में विशेषताओं को ट्रैक करना।
- लिडार ओडोमेट्री: फ्रेमों के बीच स्कैन पैटर्न का मिलान करना।
- आईएमयू: त्वरण और घूर्णन को मापता है।
- ऑप्टिकल फ्लो: गति के लिए ट्रैक ग्राउंड टेक्सचर।
दृश्य ओडोमेट्री लोकप्रिय है क्योंकि कैमरे सस्ते और जानकारी से भरपूर होते हैं। एक ड्रोन जमीन पर मौजूद विशेषताओं को ट्रैक करके अपनी गति का अनुमान लगा सकता है। एक कार लेन लाइनों और संकेतों को ट्रैक करके अपनी गति का अनुमान लगा सकती है। लिडार ओडोमेट्री अधिक सटीक है लेकिन अधिक महंगी है। सर्वोत्तम प्रणालियाँ कई स्रोतों को मिलाकर काम करती हैं। पहिए की ओडोमेट्री चिकनी सतहों पर अच्छी तरह काम करती है लेकिन बर्फ पर विफल हो जाती है। दृश्य ओडोमेट्री खुरदरे वातावरण में काम करती है लेकिन कोहरे में विफल हो जाती है। आईएमयू हर जगह काम करता है लेकिन तेजी से भटकता है। इन सभी को मिलाकर एक मजबूत अनुमान प्राप्त होता है। ओडोमेट्री स्थान निर्धारण का विकल्प नहीं है। यह अल्पकालिक स्मृति है जो सटीक स्थिति निर्धारण के बीच के अंतर को पाटती है।
Comments
No comments yet. Be the first to share a thought.
Leave a comment