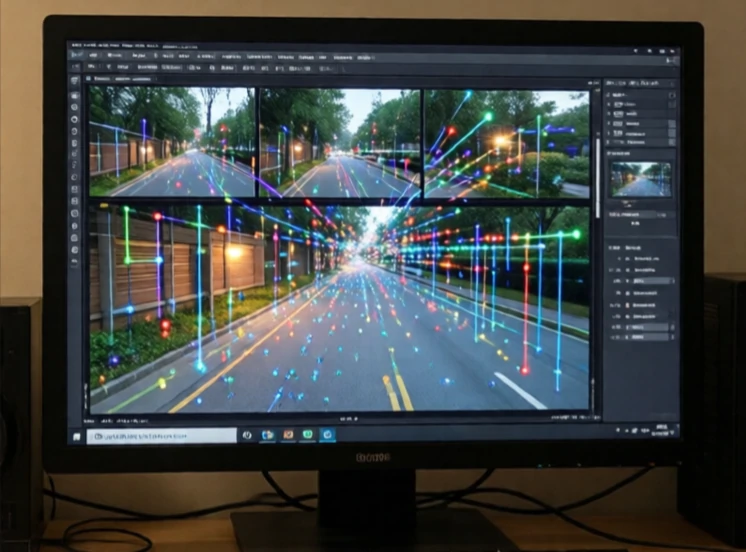
Одометрия определяет положение робота, отслеживая его движение. Энкодеры колес подсчитывают обороты. Инерциальный измерительный блок (IMU) измеряет ускорение и вращение. Интегрируя эти измерения по времени, робот оценивает, какое расстояние он проехал и в каком направлении. Одометрия является относительной. Она начинается с известной позиции и отсчитывает время оттуда.
Проблема заключается в дрейфе. Небольшие ошибки накапливаются. Проскальзывание колеса, слегка не откалиброванный энкодер, неровный пол — всё это суммируется. Через несколько минут робот, полагающийся только на одометрию, может отклониться на несколько метров. Именно поэтому одометрия почти всегда объединяется с данными других датчиков. GPS корректирует дрейф на улице. Лидар и камеры корректируют дрейф в помещении, распознавая ориентиры.
Источники одометрии
- Энкодеры колес: подсчитывают обороты, оценивают пройденное расстояние.
- Визуальная одометрия: отслеживание объектов в кадрах камеры.
- Одометрия с использованием лидара: сопоставление шаблонов сканирования между кадрами.
- Инерциальный измерительный блок (IMU): измеряет ускорение и вращение.
- Оптический поток: отслеживание текстуры грунта для повышения скорости.
Визуальная одометрия популярна, потому что камеры дешевы и содержат много информации. Дрон может оценить свое движение, отслеживая особенности местности. Автомобиль может оценить свое движение, отслеживая разметку полос и дорожные знаки. Лидарная одометрия точнее, но дороже. Лучшие системы объединяют несколько источников. Одометрия колес хорошо работает на гладких поверхностях, но дает сбой на льду. Визуальная одометрия работает в текстурированных средах, но дает сбой в тумане. Инерциальный измерительный блок (IMU) работает везде, но быстро дрейфует. Объединение этих данных дает надежную оценку. Одометрия не заменяет локализацию. Это кратковременная память, которая заполняет пробелы между абсолютными определениями положения.
Comments
No comments yet. Be the first to share a thought.
Leave a comment