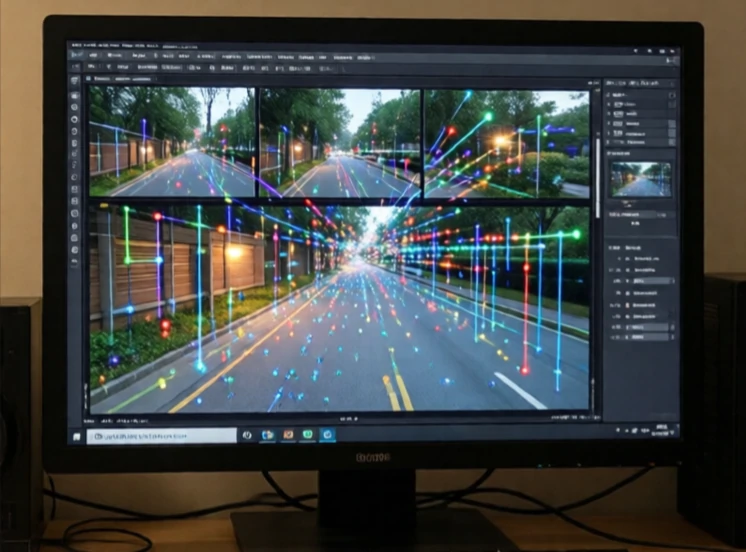
Odometri estimerer en robots posisjon ved å spore bevegelsen dens. Hjulkodere teller rotasjoner. IMU måler akselerasjon og rotasjon. Ved å integrere disse målingene over tid, estimerer roboten hvor langt den har beveget seg og i hvilken retning. Odometri er relativ. Den starter fra en kjent posisjon og regner ut fra det.
Problemet er avdrift. Små feil hoper seg opp. Et hjul som slurer, en litt feilkalibrert encoder, et humpete gulv: alt teller. Etter noen få minutter kan en robot som kun er avhengig av kilometermåling være meter unna. Det er derfor kilometermåling nesten alltid er slått sammen med andre sensorer. GPS korrigerer avdrift utendørs. Lidar og kameraer korrigerer avdrift innendørs ved å gjenkjenne landemerker.
Kilder for odometri
- Hjulkodere: telle rotasjoner, estimere avstand.
- Visuell odometri: spor funksjoner på tvers av kamerabilder.
- Lidar-odometri: match skannemønstre mellom rammer.
- IMU: mål akselerasjon og rotasjon.
- Optisk flyt: spor bakketekstur for hastighet.
Visuell odometri er populær fordi kameraer er billige og informasjonsrike. En drone kan estimere bevegelsen sin ved å spore elementer på bakken. En bil kan estimere bevegelsen sin ved å spore kjørefeltlinjer og skilt. Lidar-odometri er mer nøyaktig, men dyrere. De beste systemene kombinerer flere kilder. Hjul-odometri fungerer bra på glatte underlag, men mislykkes på is. Visuell odometri fungerer i teksturerte miljøer, men mislykkes i tåke. IMU fungerer overalt, men driver raskt. Å slå dem sammen gir et robust estimat. Odometri er ikke en erstatning for lokalisering. Det er korttidshukommelsen som bygger bro mellom absolutte posisjonsfikser.
Comments
No comments yet. Be the first to share a thought.
Leave a comment