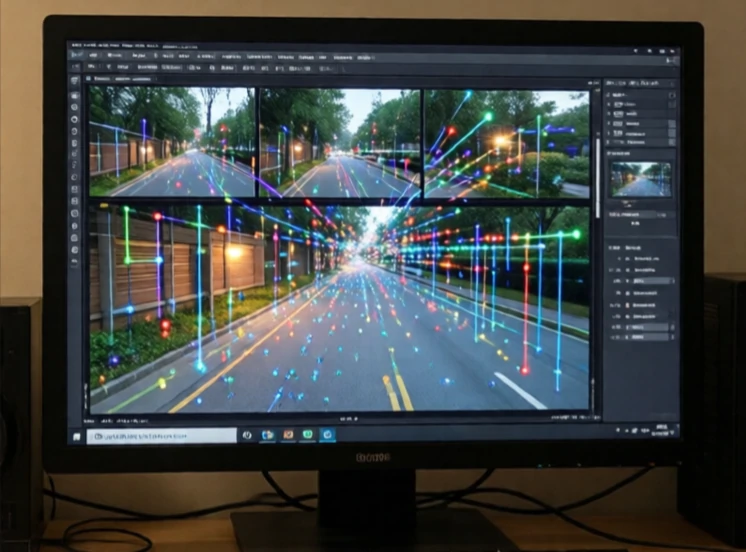
يُقدّر نظام قياس المسافة (Odometry) موقع الروبوت من خلال تتبع حركته. تحسب مشفرات العجلات عدد الدورات، بينما تقيس وحدة القياس بالقصور الذاتي (IMU) التسارع والدوران. وبدمج هذه القياسات مع مرور الوقت، يُقدّر الروبوت المسافة التي قطعها واتجاه حركته. نظام قياس المسافة نسبي، إذ يبدأ من موقع معروف ويُجري حساب المسافة التقريبي انطلاقًا منه.
تكمن المشكلة في الانحراف. تتراكم الأخطاء الصغيرة. عجلة تنزلق، أو جهاز تشفير غير معاير بدقة، أو أرضية غير مستوية: كل هذه العوامل تُحدث فرقًا. بعد بضع دقائق، قد يخطئ الروبوت الذي يعتمد فقط على قياس المسافة في تحديد موقعه. لهذا السبب، يُدمج قياس المسافة دائمًا تقريبًا مع مستشعرات أخرى. يُصحح نظام تحديد المواقع العالمي (GPS) الانحراف في الأماكن المفتوحة. بينما تُصحح تقنية الليدار والكاميرات الانحراف في الأماكن المغلقة من خلال التعرف على المعالم.
مصادر قياس المسافة
- أجهزة تشفير العجلات: تحسب عدد الدورات، وتقدر المسافة.
- تحديد الموقع البصري: تتبع المعالم عبر إطارات الكاميرا.
- قياس المسافة بتقنية الليدار: مطابقة أنماط المسح بين الإطارات.
- وحدة القياس بالقصور الذاتي (IMU): تقيس التسارع والدوران.
- التدفق البصري: تتبع نسيج الأرض لزيادة السرعة.
تُعدّ تقنية تحديد الموقع البصري شائعةً نظرًا لانخفاض تكلفة الكاميرات وغناها بالمعلومات. تستطيع الطائرة المسيّرة تقدير حركتها من خلال تتبّع المعالم على الأرض، بينما تستطيع السيارة تقدير حركتها من خلال تتبّع خطوط المسارات واللافتات. أما تقنية تحديد الموقع بالليدار فهي أكثر دقةً ولكنها أغلى ثمنًا. وتجمع أفضل الأنظمة بين مصادر متعددة. تعمل تقنية تحديد الموقع بالعجلات بكفاءة على الأسطح الملساء، لكنها تفشل على الجليد. بينما تعمل تقنية تحديد الموقع البصري في البيئات ذات الأسطح الخشنة، لكنها تفشل في الضباب. أما وحدة القياس بالقصور الذاتي (IMU) فتعمل في كل مكان، لكنها تنحرف بسرعة. ويؤدي دمج هذه التقنيات إلى تقدير دقيق. لا تُغني تقنية تحديد الموقع عن تحديد الموقع الدقيق، بل هي بمثابة ذاكرة قصيرة المدى تُسدّ الفجوات بين تحديدات الموقع المطلقة.
Comments
No comments yet. Be the first to share a thought.
Leave a comment