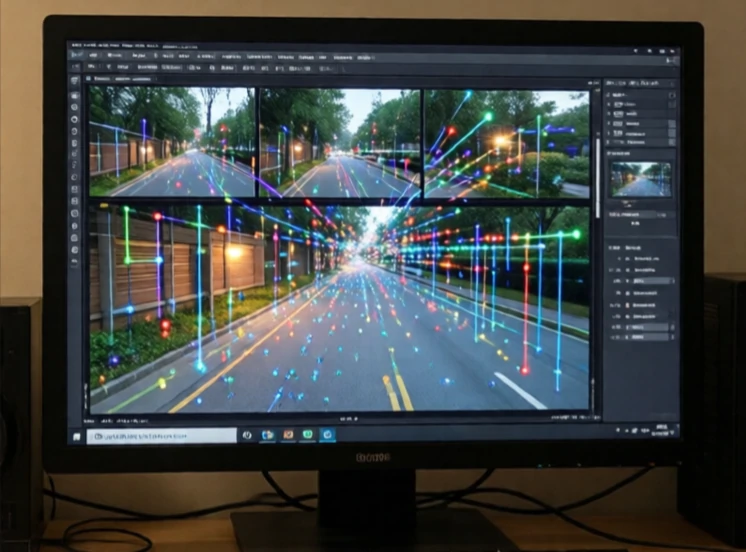
里程计通过追踪机器人的运动来估算其位置。轮式编码器计数旋转次数,惯性测量单元(IMU)测量加速度和旋转角度。通过对这些测量值进行时间积分,机器人可以估算出其移动的距离和方向。里程计是相对的,它从已知位置开始,然后进行航位推算。
问题在于漂移。微小的误差会不断累积。车轮打滑、编码器轻微校准偏差、地面不平整:所有这些因素都会造成影响。几分钟后,仅依靠里程计的机器人位置偏差可能达到数米。因此,里程计几乎总是与其他传感器融合使用。GPS 用于校正室外漂移。激光雷达和摄像头则通过识别地标来校正室内漂移。
里程计来源
- 车轮编码器:计数旋转次数,估算距离。
- 视觉里程计:跟踪相机帧间的特征。
- 激光雷达里程计:匹配帧之间的扫描模式。
- IMU:测量加速度和旋转。
- 光流:追踪地面纹理以提高速度。
视觉里程计之所以流行,是因为摄像头价格低廉且信息丰富。无人机可以通过追踪地面特征来估算自身运动。汽车可以通过追踪车道线和标志来估算自身运动。激光雷达里程计精度更高,但成本也更高。最佳系统会结合多种数据源。轮式里程计在光滑地面上表现良好,但在冰面上则会失效。视觉里程计在纹理丰富的环境中表现良好,但在雾中则会失效。惯性测量单元(IMU)几乎适用于所有环境,但漂移速度很快。融合多种数据源可以获得更可靠的估算结果。里程计并不能取代定位。它是一种短期记忆机制,用于弥补绝对位置信息缺失造成的误差。
Comments
No comments yet. Be the first to share a thought.
Leave a comment