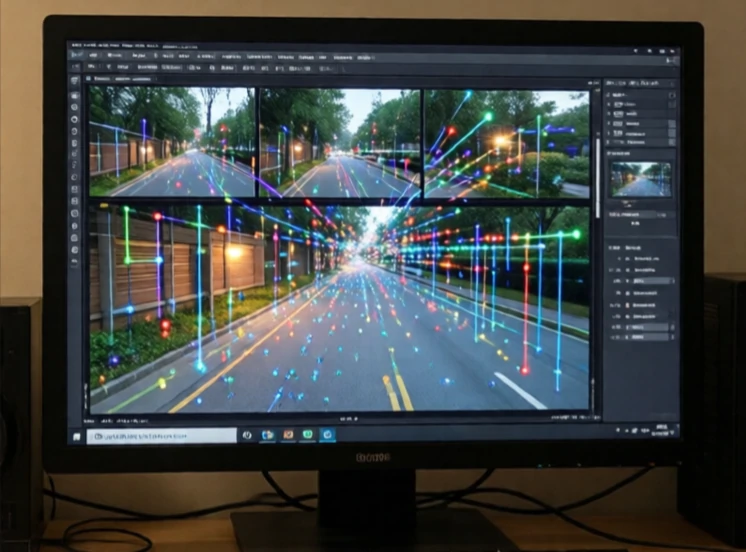
里程計透過追蹤機器人的運動來估算其位置。輪式編碼器計數旋轉次數,慣性測量單元(IMU)測量加速度和旋轉角度。透過對這些測量值進行時間積分,機器人可以估算出其移動的距離和方向。里程計是相對的,它從已知位置開始,然後進行航位推算。
問題在於漂移。微小的誤差會不斷累積。車輪打滑、編碼器輕微校準偏差、地面不平整:所有這些因素都會造成影響。幾分鐘後,僅依靠里程計的機器人位置偏差可能達到數公尺。因此,里程計幾乎總是與其他感測器融合使用。 GPS 用於校正室外漂移。光達和攝影機則透過識別地標來校正室內漂移。
里程計來源
- 車輪編碼器:計數旋轉次數,估算距離。
- 視覺里程計:追蹤相機畫面之間的特徵。
- 光達里程計:匹配幀之間的掃描模式。
- IMU:測量加速度和旋轉。
- 光流:追蹤地面紋理以提高速度。
視覺里程計之所以流行,是因為相機價格低廉且資訊豐富。無人機可以透過追蹤地面特徵來估算自身運動。汽車可以透過追蹤車道線和標誌來估算自身運動。光達里程計精度更高,但成本也更高。最佳系統會結合多種資料來源。輪式里程計在光滑地面上表現良好,但在冰上則會失效。視覺里程計在紋理豐富的環境中表現良好,但在霧中則會失效。慣性測量單元(IMU)幾乎適用於所有環境,但漂移速度很快。融合多種資料來源可以獲得更可靠的估算結果。里程計並不能取代定位。它是一種短期記憶機制,用於彌補絕對位置資訊缺失所造成的誤差。
Comments
No comments yet. Be the first to share a thought.
Leave a comment