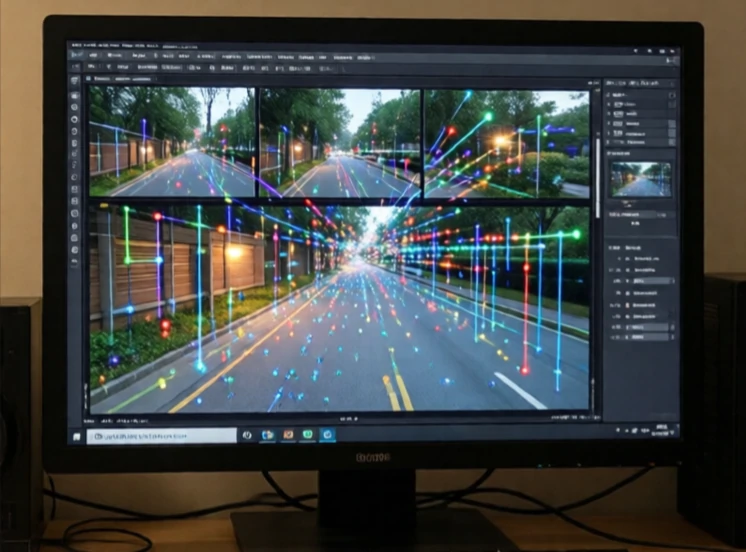
Az odometrikus rendszer a robot pozícióját a mozgásának követésével becsüli meg. A kerékenkóderek a forgásokat számolják. Az IMU (Intelligens mozgásérzékelő) a gyorsulást és a forgást méri. Ezen mérések időbeli integrálásával a robot megbecsüli, hogy milyen messzire és milyen irányban haladt. Az odometrikus rendszer relatív. Egy ismert pozícióból indul ki, és onnan számolja a pontos távolságot.
A probléma az eltolódás. Az apró hibák felhalmozódnak. Egy megcsúszó kerék, egy kissé rosszul kalibrált kódoló, egy egyenetlen padló: mind összeadódnak. Néhány perc múlva egy csak az útmérésre támaszkodó robot méterekkel is eltérhet. Ezért az útmérés szinte mindig más érzékelőkkel van kombinálva. A GPS korrigálja a kültéri eltolódást. A Lidar és a kamerák a tereptárgyak felismerésével korrigálják a beltéri eltolódást.
Odometriai források
- Kerékjeladók: forgások számlálása, távolság becslése.
- Vizuális odometria: a kamera képkockáin keresztüli jellemzők nyomon követése.
- Lidar odometria: a képkockák közötti szkennelési minták egyeztetése.
- IMU: gyorsulás és forgás mérése.
- Optikai áramlás: a talaj textúrájának követése a sebesség mérésére.
A vizuális odomérés népszerű, mivel a kamerák olcsók és információban gazdagok. Egy drón a talajon lévő objektumok követésével képes megbecsülni a mozgását. Egy autó a sávelválasztó vonalak és jelzések követésével képes megbecsülni a mozgását. A lidaros odomérés pontosabb, de drágább. A legjobb rendszerek több forrást kombinálnak. A kerekek odomérése jól működik sima talajon, de jégen nem működik. A vizuális odomérés texturált környezetben működik, de ködben nem. Az IMU (Interaktív mozgásérzékelő) mindenhol működik, de gyorsan sodródik. Ezek egyesítése robusztus becslést ad. Az odomérés nem helyettesíti a lokalizációt. A rövid távú memória hidalja át az abszolút pozíciórögzítések közötti réseket.
Comments
No comments yet. Be the first to share a thought.
Leave a comment