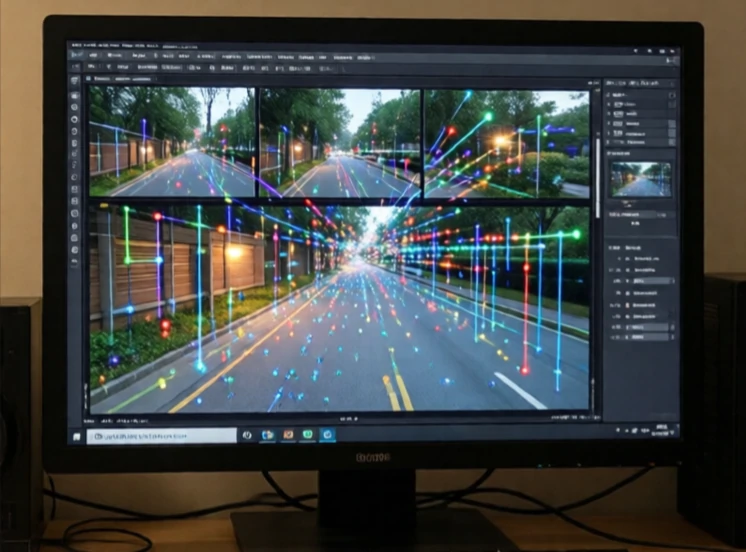
Die Odometrie bestimmt die Position eines Roboters durch die Erfassung seiner Bewegung. Radencoder zählen die Umdrehungen. Die IMU misst Beschleunigung und Rotation. Durch die Integration dieser Messwerte über die Zeit berechnet der Roboter die zurückgelegte Strecke und die Richtung. Die Odometrie ist relativ. Sie beginnt bei einer bekannten Position und berechnet die Position von dort aus.
Das Problem ist die Abweichung. Kleine Fehler summieren sich. Ein durchdrehendes Rad, ein leicht falsch kalibrierter Encoder, ein unebener Boden: All das trägt dazu bei. Nach wenigen Minuten kann ein Roboter, der sich nur auf Odometrie verlässt, meterweit abweichen. Deshalb wird die Odometrie fast immer mit anderen Sensoren kombiniert. GPS korrigiert die Abweichung im Freien. Lidar und Kameras korrigieren die Abweichung in Innenräumen durch die Erkennung von Orientierungspunkten.
Odometriequellen
- Radencoder: zählen Umdrehungen, schätzen die Entfernung.
- Visuelle Odometrie: Merkmale über Kamerabilder hinweg verfolgen.
- Lidar-Odometrie: Scanmuster zwischen Einzelbildern abgleichen.
- IMU: Messung von Beschleunigung und Rotation.
- Optischer Fluss: Bodenstruktur für höhere Geschwindigkeit verfolgen.
Visuelle Odometrie ist beliebt, weil Kameras günstig sind und viele Informationen liefern. Eine Drohne kann ihre Bewegung anhand von Bodenmerkmalen schätzen. Ein Auto kann seine Bewegung anhand von Fahrbahnmarkierungen und Verkehrszeichen schätzen. Lidar-Odometrie ist genauer, aber teurer. Die besten Systeme kombinieren mehrere Datenquellen. Radodometrie funktioniert gut auf glatten Böden, versagt aber auf Eis. Visuelle Odometrie funktioniert in strukturierten Umgebungen, versagt aber bei Nebel. IMU funktioniert überall, driftet aber schnell. Die Fusion der Daten liefert eine robuste Schätzung. Odometrie ist kein Ersatz für die Lokalisierung. Sie dient als Kurzzeitspeicher, der die Lücken zwischen absoluten Positionsbestimmungen schließt.
Comments
No comments yet. Be the first to share a thought.
Leave a comment