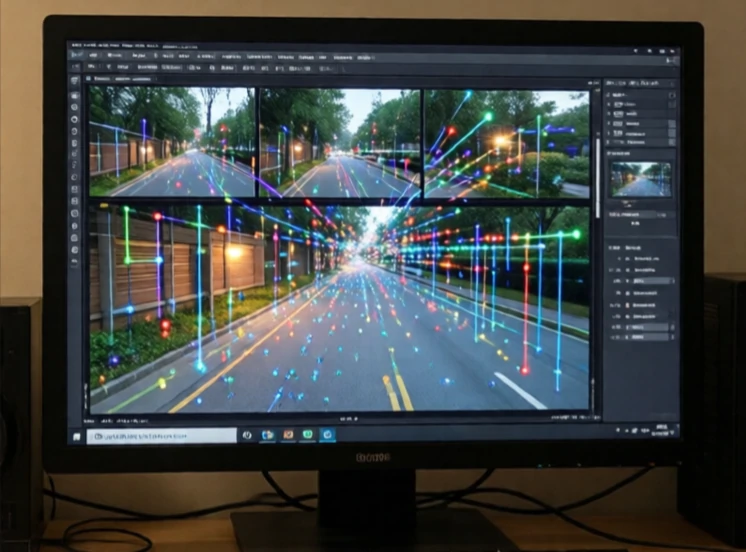
Odometrie odhaduje polohu robota sledováním jeho pohybu. Kodéry kol počítají otáčky. IMU měří zrychlení a rotaci. Integrací těchto měření v čase robot odhaduje, jak daleko se posunul a jakým směrem. Odometrie je relativní. Vychází ze známé polohy a odtud se počítá.
Problém je drift. Malé chyby se hromadí. Prokluzující kolo, mírně špatně kalibrovaný enkodér, hrbolatá podlaha: to vše se sčítá. Po několika minutách může robot, který se spoléhá pouze na odometrii, odchýlit od metrik. Proto je odometrie téměř vždy propojena s dalšími senzory. GPS koriguje venkovní drift. Lidar a kamery korigují vnitřní drift rozpoznáváním orientačních bodů.
Zdroje odometrie
- Kodéry kol: počítání otáček, odhad vzdálenosti.
- Vizuální odometrie: sledování prvků napříč záběry kamery.
- Lidarová odometrie: porovnání skenovacích vzorů mezi snímky.
- IMU: měření zrychlení a rotace.
- Optický tok: textura povrchu dráhy pro měření rychlosti.
Vizuální odometrie je oblíbená, protože kamery jsou levné a bohaté na informace. Dron může odhadnout svůj pohyb sledováním prvků na zemi. Auto může odhadnout svůj pohyb sledováním čar jízdních pruhů a značek. Lidarová odometrie je přesnější, ale dražší. Nejlepší systémy kombinují více zdrojů. Odometrie kol funguje dobře na hladkých podlahách, ale selhává na ledu. Vizuální odometrie funguje v texturovaném prostředí, ale selhává v mlze. IMU funguje všude, ale rychle se mění. Jejich spojení poskytuje robustní odhad. Odometrie nenahrazuje lokalizaci. Je to krátkodobá paměť, která překlenuje mezery mezi absolutními polohami.
Comments
No comments yet. Be the first to share a thought.
Leave a comment