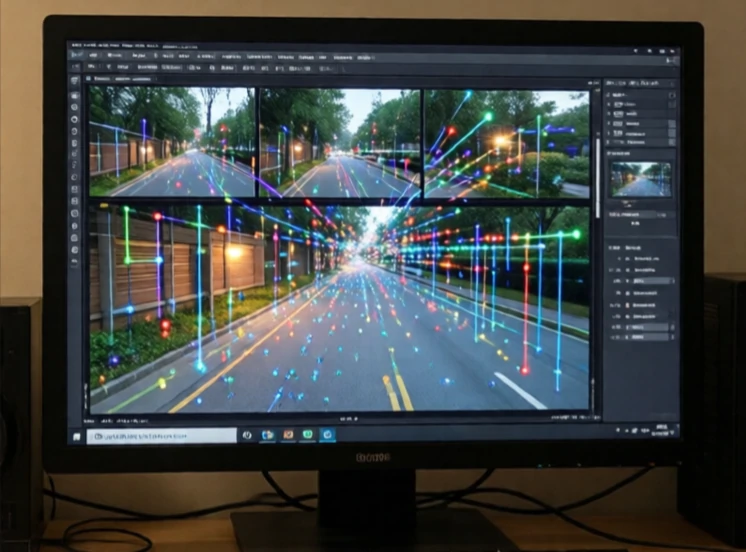
A odometria estima a posição de um robô através do rastreio do seu movimento. Os encoders nas rodas contam as rotações. A IMU (Unidade de Medição Inercial) mede a aceleração e a rotação. Integrando estas medições ao longo do tempo, o robô estima a distância percorrida e a direção em que se moveu. A odometria é relativa. Parte de uma posição conhecida e realiza uma estimativa a partir desse ponto.
O problema é a deriva. Pequenos erros acumulam-se. Uma roda que patina, um encoder ligeiramente descalibrado, um piso irregular: tudo isto contribui para o problema. Ao fim de alguns minutos, um robô que dependa apenas da odometria pode apresentar um erro de vários metros. É por isso que a odometria está quase sempre integrada noutros sensores. O GPS corrige a deriva em ambientes exteriores. O Lidar e as câmaras corrigem a deriva em ambientes interiores, reconhecendo pontos de referência.
Fontes de odometria
- Codificadores de rodas: contam rotações, estimam distância.
- Odometria visual: acompanha as características ao longo dos fotogramas da câmara.
- Odometria LiDAR: correspondência de padrões de varrimento entre frames.
- IMU: mede a aceleração e a rotação.
- Fluxo ótico: acompanha a textura do solo para ganhar velocidade.
A odometria visual é popular porque as câmaras são baratas e ricas em informação. Um drone pode estimar o seu movimento através do rastreio de características no solo. Um automóvel pode estimar o seu movimento através do seguimento de faixas de rodagem e placas de sinalização. A odometria LiDAR é mais precisa, mas mais cara. Os melhores sistemas combinam múltiplas fontes de dados. A odometria de rodas funciona bem em pisos lisos, mas falha no gelo. A odometria visual funciona em ambientes texturados, mas falha no nevoeiro. A IMU funciona em qualquer lugar, mas sofre deriva rapidamente. A fusão destas duas fontes fornece uma estimativa robusta. A odometria não substitui a localização. Ela é a memória de curto prazo que preenche as lacunas entre as posições absolutas.
Comments
No comments yet. Be the first to share a thought.
Leave a comment