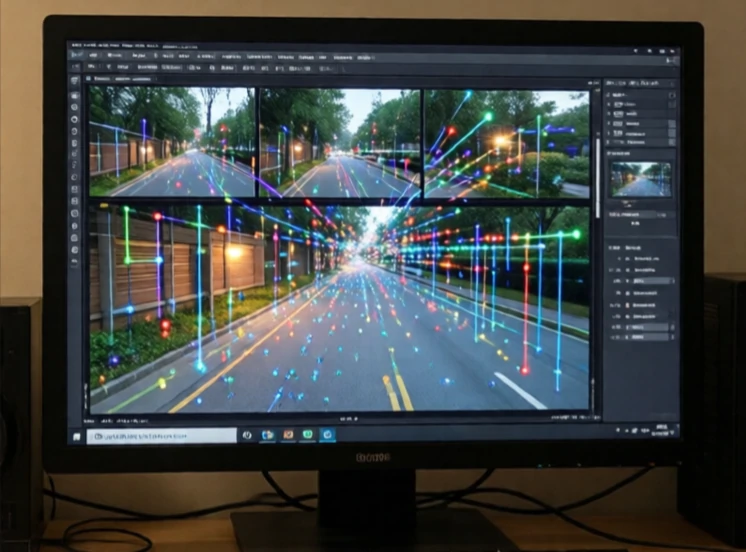
오도메트리는 로봇의 움직임을 추적하여 위치를 추정합니다. 휠 엔코더는 회전수를 측정하고, IMU는 가속도와 회전을 측정합니다. 로봇은 이러한 측정값을 시간에 따라 통합하여 이동 거리와 방향을 추정합니다. 오도메트리는 상대적인 측정 방식입니다. 알려진 기준 위치에서 시작하여 추측에 기반하여 위치를 계산합니다.
문제는 드리프트입니다. 작은 오차들이 누적됩니다. 바퀴가 미끄러지거나, 엔코더가 약간 잘못 보정되거나, 바닥이 울퉁불퉁하거나 하는 모든 것들이 합쳐져 오차를 발생시킵니다. 주행거리 측정에만 의존하는 로봇은 몇 분 만에 수 미터씩 오차가 생길 수 있습니다. 이것이 바로 주행거리 측정이 거의 항상 다른 센서와 결합되는 이유입니다. GPS는 실외에서 드리프트를 보정하고, LiDAR와 카메라는 실내에서 랜드마크를 인식하여 드리프트를 보정합니다.
주행거리 측정 소스
- 휠 엔코더: 회전수를 세고 거리를 추정합니다.
- 시각적 오도메트리: 카메라 프레임 전체에 걸쳐 특징점을 추적합니다.
- 라이다 오도메트리: 프레임 간 스캔 패턴 일치.
- IMU: 가속도와 회전을 측정합니다.
- 광학 흐름: 속도 향상을 위해 지면 질감을 추적합니다.
카메라가 저렴하고 풍부한 정보를 제공하기 때문에 시각 오도메트리가 널리 사용됩니다. 드론은 지면의 지형지물을 추적하여 자신의 움직임을 추정할 수 있고, 자동차는 차선과 표지판을 추적하여 움직임을 추정할 수 있습니다. 라이다 오도메트리는 더 정확하지만 가격이 더 비쌉니다. 최상의 시스템은 여러 소스를 결합합니다. 휠 오도메트리는 매끄러운 바닥에서는 잘 작동하지만 얼음 위에서는 제대로 작동하지 않습니다. 시각 오도메트리는 질감이 있는 환경에서는 잘 작동하지만 안개 속에서는 제대로 작동하지 않습니다. IMU는 모든 곳에서 작동하지만 드리프트가 빠릅니다. 이러한 소스들을 융합하면 안정적인 추정치를 얻을 수 있습니다. 오도메트리는 위치 추정을 대체하는 것이 아닙니다. 오도메트리는 절대 위치 정보 사이의 간극을 메워주는 단기 기억 장치입니다.
Comments
No comments yet. Be the first to share a thought.
Leave a comment