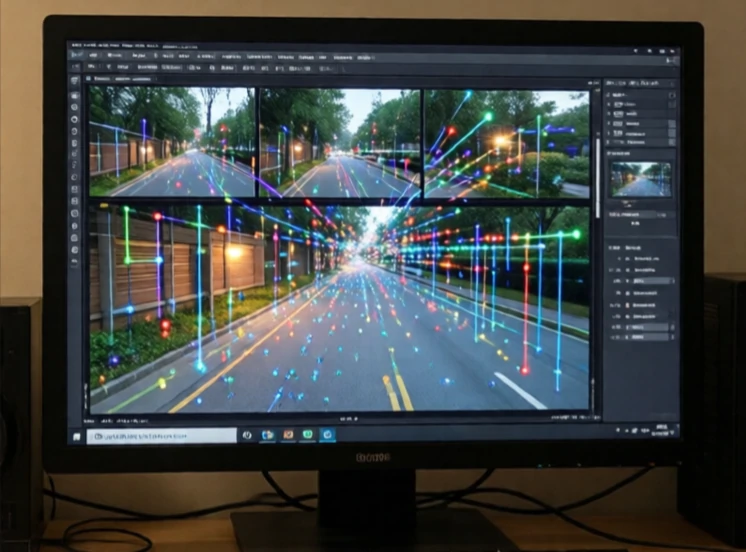
Odometri uppskattar en robots position genom att spåra dess rörelse. Hjulkodare räknar rotationer. IMU mäter acceleration och rotation. Genom att integrera dessa mätningar över tid uppskattar roboten hur långt den har rört sig och i vilken riktning. Odometri är relativ. Den börjar från en känd position och räknar därifrån.
Problemet är avdrift. Små fel ackumuleras. Ett hjul som slirar, en något felkalibrerad kodare, ett ojämnt golv: allt läggs ihop. Efter några minuter kan en robot som enbart förlitar sig på kilometermätning vara flera meter ifrån. Det är därför kilometermätningen nästan alltid är sammankopplad med andra sensorer. GPS korrigerar avdrift utomhus. Lidar och kameror korrigerar avdrift inomhus genom att känna igen landmärken.
Odometrikällor
- Hjulkodare: räkna rotationer, uppskatta avstånd.
- Visuell odometri: spåra funktioner över kamerabilder.
- Lidar-odometri: matcha skanningsmönster mellan bildrutor.
- IMU: mäter acceleration och rotation.
- Optiskt flöde: spårmarkens textur för hastighet.
Visuell odometri är populär eftersom kameror är billiga och informationsrika. En drönare kan uppskatta sin rörelse genom att spåra objekt på marken. En bil kan uppskatta sin rörelse genom att spåra körfältslinjer och skyltar. Lidar-odometri är mer exakt men dyrare. De bästa systemen kombinerar flera källor. Hjulodometri fungerar bra på släta golv men misslyckas på is. Visuell odometri fungerar i strukturerade miljöer men misslyckas i dimma. IMU fungerar överallt men driver snabbt. Att slå samman dem ger en robust uppskattning. Odometri ersätter inte lokalisering. Det är korttidsminnet som överbryggar klyftorna mellan absoluta positionsbestämningar.
Comments
No comments yet. Be the first to share a thought.
Leave a comment