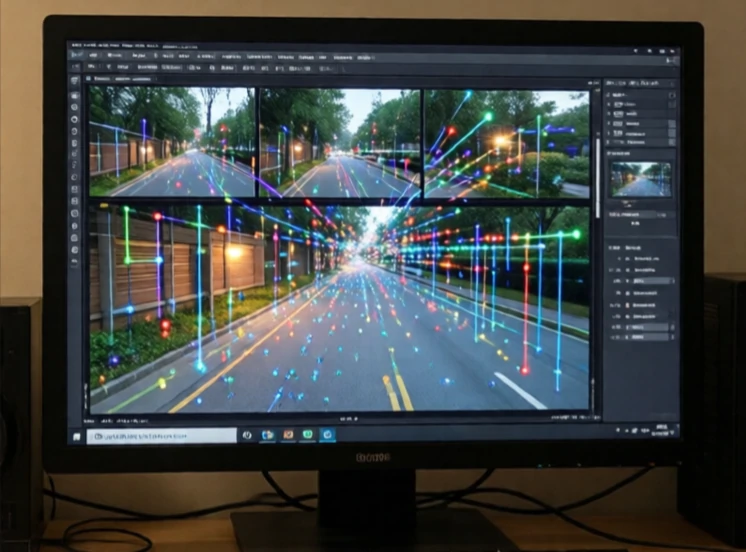
Odometria szacuje położenie robota poprzez śledzenie jego ruchu. Enkodery kół zliczają obroty. IMU mierzy przyspieszenie i obroty. Integrując te pomiary w czasie, robot szacuje, jak daleko się przemieścił i w jakim kierunku. Odometria jest względna. Rozpoczyna od znanej pozycji i od niej postępuje zgodnie z obliczeniami.
Problemem jest dryft. Drobne błędy się kumulują. Koło, które się ślizga, lekko źle skalibrowany enkoder, nierówna podłoga: wszystko się kumuluje. Po kilku minutach robot bazujący wyłącznie na odometrii może się pomylić o kilka metrów. Dlatego odometria jest prawie zawsze łączona z innymi czujnikami. GPS koryguje dryft na zewnątrz. Lidar i kamery korygują dryft wewnątrz budynków, rozpoznając punkty orientacyjne.
Źródła odometrii
- Enkodery kołowe: zliczają obroty, szacują odległość.
- Odometria wizualna: śledzenie cech na różnych klatkach kamery.
- Odometria lidarowa: dopasowywanie wzorców skanowania pomiędzy klatkami.
- IMU: pomiar przyspieszenia i obrotów.
- Przepływ optyczny: śledzenie tekstury podłoża w celu określenia prędkości.
Odometria wizualna jest popularna, ponieważ kamery są tanie i dostarczają bogatych informacji. Dron może oszacować swój ruch, śledząc obiekty na ziemi. Samochód może oszacować swój ruch, śledząc linie i znaki drogowe. Odometria lidarowa jest dokładniejsza, ale droższa. Najlepsze systemy łączą wiele źródeł danych. Odometria kół działa dobrze na gładkich nawierzchniach, ale zawodzi na lodzie. Odometria wizualna działa w środowiskach o dużej teksturze, ale zawodzi we mgle. IMU działa wszędzie, ale szybko dryfuje. Połączenie tych dwóch metod daje wiarygodną ocenę. Odometria nie zastępuje lokalizacji. To pamięć krótkotrwała wypełnia luki między absolutnymi ustaleniami położenia.
Comments
No comments yet. Be the first to share a thought.
Leave a comment