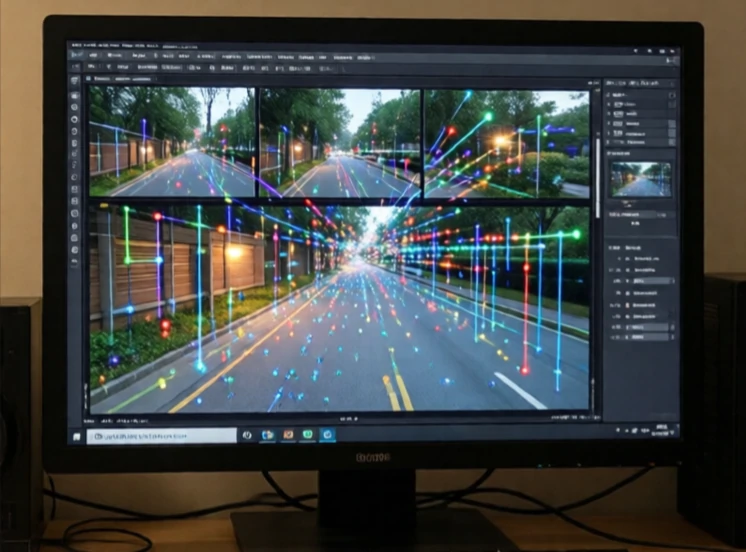
オドメトリは、ロボットの動きを追跡することで位置を推定します。ホイールエンコーダは回転数をカウントし、IMUは加速度と回転を測定します。これらの測定値を時間的に積分することで、ロボットは移動距離と移動方向を推定します。オドメトリは相対的な手法であり、既知の位置から出発して推測航法で位置を算出します。
問題はドリフトです。小さな誤差が積み重なるのです。車輪の滑り、エンコーダのわずかなキャリブレーションミス、床の凹凸など、すべてが積み重なって大きな誤差となります。数分後には、オドメトリだけに頼っているロボットは数メートルもずれてしまう可能性があります。そのため、オドメトリはほぼ必ず他のセンサーと組み合わせて使用されます。屋外ではGPSがドリフトを補正し、屋内ではLidarやカメラがランドマークを認識することでドリフトを補正します。
オドメトリソース
- ホイールエンコーダ:回転数をカウントし、距離を推定する。
- ビジュアルオドメトリ:カメラフレームをまたいで特徴点を追跡する。
- LiDARオドメトリ:フレーム間でスキャンパターンを照合する。
- IMU:加速度と回転を測定する。
- オプティカルフロー:速度向上のため、地面のテクスチャを追跡する。
視覚オドメトリは、カメラが安価で情報量が多いことから広く普及しています。ドローンは地面上の特徴を追跡することで動きを推定できます。自動車は車線や標識を追跡することで動きを推定できます。Lidarオドメトリはより正確ですが、高価です。最良のシステムは複数の情報源を組み合わせます。ホイールオドメトリは滑らかな床ではうまく機能しますが、氷上では機能しません。視覚オドメトリはテクスチャのある環境では機能しますが、霧の中では機能しません。IMUはあらゆる場所で機能しますが、ドリフトが速いです。これらを融合することで、堅牢な推定値が得られます。オドメトリは位置推定の代替ではありません。絶対位置の確定間のギャップを埋める短期記憶のようなものです。
Comments
No comments yet. Be the first to share a thought.
Leave a comment