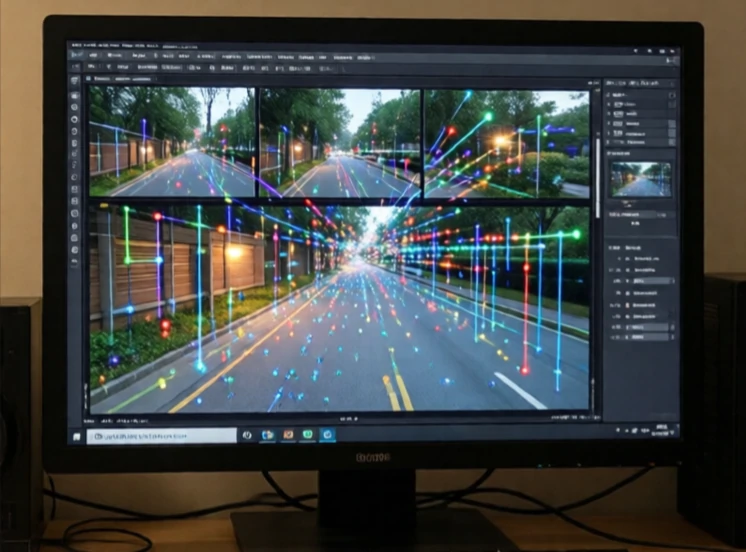
Odometri estimerer en robots position ved at spore dens bevægelse. Hjulkodere tæller rotationer. IMU måler acceleration og rotation. Ved at integrere disse målinger over tid estimerer robotten, hvor langt den har bevæget sig, og i hvilken retning. Odometri er relativ. Den starter fra en kendt position og beregner præcist derfra.
Problemet er afdrift. Små fejl akkumuleres. Et hjul der glider, en let fejlkalibreret encoder, et ujævnt gulv: alt sammen tæller. Efter et par minutter kan en robot, der kun er afhængig af kilometertal, være metervis afvigende. Derfor er kilometertal næsten altid fusioneret med andre sensorer. GPS korrigerer udendørs afdrift. Lidar og kameraer korrigerer indendørs afdrift ved at genkende landemærker.
Kilder til odometri
- Hjulkodere: tæl rotationer, estimer afstand.
- Visuel odometri: spor funktioner på tværs af kamerabilleder.
- Lidar-odometri: match scanningsmønstre mellem billeder.
- IMU: måler acceleration og rotation.
- Optisk flow: Spor jordens tekstur for hastighed.
Visuel odometri er populær, fordi kameraer er billige og informationsrige. En drone kan estimere sin bevægelse ved at spore elementer på jorden. En bil kan estimere sin bevægelse ved at spore vognbanelinjer og skilte. Lidar-odometri er mere præcis, men dyrere. De bedste systemer kombinerer flere kilder. Hjulodometri fungerer godt på glatte gulve, men fejler på is. Visuel odometri fungerer i teksturerede miljøer, men fejler i tåge. IMU fungerer overalt, men driver hurtigt. Ved at kombinere dem får man et robust estimat. Odometri er ikke en erstatning for lokalisering. Det er korttidshukommelsen, der bygger bro mellem absolutte positionsbestemmelser.
Comments
No comments yet. Be the first to share a thought.
Leave a comment