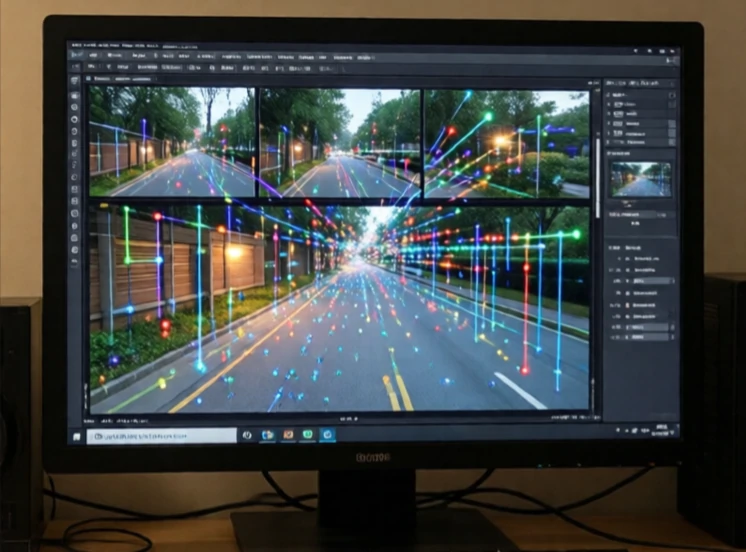
Odometri memperkirakan posisi robot dengan melacak gerakannya. Encoder roda menghitung putaran. IMU mengukur percepatan dan rotasi. Dengan mengintegrasikan pengukuran ini dari waktu ke waktu, robot memperkirakan seberapa jauh ia telah bergerak dan ke arah mana. Odometri bersifat relatif. Ia dimulai dari posisi yang diketahui dan memperkirakan posisi berdasarkan perkiraan dari sana.
Masalahnya adalah penyimpangan. Kesalahan kecil akan menumpuk. Roda yang selip, encoder yang sedikit salah kalibrasi, lantai yang tidak rata: semuanya akan bertambah. Setelah beberapa menit, robot yang hanya mengandalkan odometri dapat melenceng beberapa meter. Itulah mengapa odometri hampir selalu digabungkan dengan sensor lain. GPS mengoreksi penyimpangan di luar ruangan. Lidar dan kamera mengoreksi penyimpangan di dalam ruangan dengan mengenali penanda lokasi.
Sumber odometri
- Encoder roda: menghitung putaran, memperkirakan jarak.
- Odometri visual: melacak fitur di seluruh bingkai kamera.
- Odometri Lidar: mencocokkan pola pemindaian antar bingkai.
- IMU: mengukur percepatan dan rotasi.
- Aliran optik: melacak tekstur permukaan tanah untuk kecepatan.
Odometri visual populer karena kamera murah dan kaya informasi. Drone dapat memperkirakan pergerakannya dengan melacak fitur di permukaan tanah. Mobil dapat memperkirakan pergerakannya dengan melacak garis jalur dan rambu-rambu. Odometri Lidar lebih akurat tetapi lebih mahal. Sistem terbaik menggabungkan beberapa sumber. Odometri roda bekerja dengan baik di permukaan yang halus tetapi gagal di atas es. Odometri visual bekerja di lingkungan bertekstur tetapi gagal dalam kabut. IMU bekerja di mana saja tetapi cepat mengalami drift. Menggabungkan semuanya memberikan perkiraan yang kuat. Odometri bukanlah pengganti lokalisasi. Ini adalah memori jangka pendek yang menjembatani kesenjangan antara penentuan posisi absolut.
Comments
No comments yet. Be the first to share a thought.
Leave a comment