Odometrie schat de positie van een robot door zijn beweging te volgen. Wielencoders tellen rotaties. Een IMU meet versnelling en rotatie. Door deze metingen over de tijd te integreren, schat de robot hoe ver hij is bewogen en in welke richting. Odometrie is relatief. Het begint vanuit een bekende positie en berekent de positie vanaf daar.
Het probleem is drift. Kleine fouten stapelen zich op. Een wiel dat slipt, een iets verkeerd gekalibreerde encoder, een hobbelige vloer: het telt allemaal mee. Na een paar minuten kan een robot die alleen op odometrie vertrouwt, meters afwijken. Daarom wordt odometrie bijna altijd gecombineerd met andere sensoren. GPS corrigeert drift buitenshuis. Lidar en camera's corrigeren drift binnenshuis door oriëntatiepunten te herkennen.
Odometriebronnen
- Wielencoders: tellen rotaties, schatten de afstand.
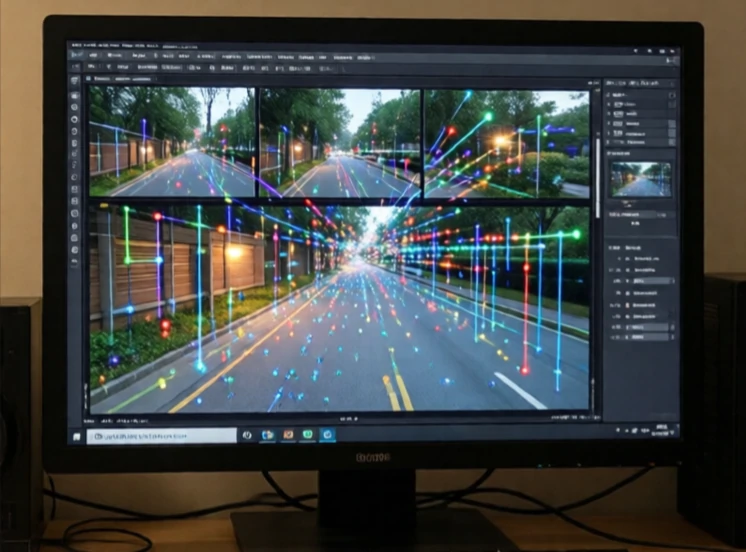
- Visuele odometrie: het volgen van kenmerken over meerdere camerabeelden.
- Lidar-odometrie: scanpatronen tussen frames vergelijken.
- IMU: meet versnelling en rotatie.
- Optische stroom: volg de grondtextuur voor snelheid.
Visuele odometrie is populair omdat camera's goedkoop en informatierijk zijn. Een drone kan zijn beweging inschatten door kenmerken op de grond te volgen. Een auto kan zijn beweging inschatten door rijstrookmarkeringen en verkeersborden te volgen. Lidar-odometrie is nauwkeuriger, maar duurder. De beste systemen combineren meerdere bronnen. Wielodometrie werkt goed op gladde vloeren, maar faalt op ijs. Visuele odometrie werkt in omgevingen met textuur, maar faalt in mist. IMU werkt overal, maar vertoont snelle drift. Door ze te combineren, krijg je een robuuste schatting. Odometrie is geen vervanging voor lokalisatie. Het is het kortetermijngeheugen dat de kloof overbrugt tussen absolute positiebepalingen.
Comments
No comments yet. Be the first to share a thought.
Leave a comment