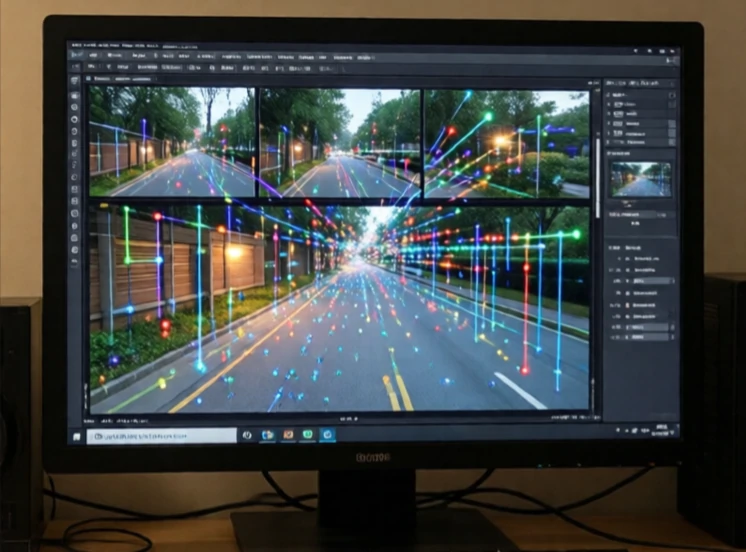
Odometri, bir robotun hareketini izleyerek konumunu tahmin eder. Tekerlek kodlayıcıları dönüşleri sayar. IMU ivmeyi ve dönüşü ölçer. Bu ölçümleri zaman içinde entegre ederek, robot ne kadar hareket ettiğini ve hangi yöne gittiğini tahmin eder. Odometri görecelidir. Bilinen bir konumdan başlar ve oradan itibaren tahmini konum belirler.
Sorun sapmadır. Küçük hatalar birikir. Kaygan bir tekerlek, hafifçe yanlış kalibre edilmiş bir kodlayıcı, engebeli bir zemin: hepsi bir araya gelir. Birkaç dakika sonra, yalnızca odometriye güvenen bir robot metrelerce sapma gösterebilir. Bu nedenle odometri neredeyse her zaman diğer sensörlerle birleştirilir. GPS dış mekan sapmasını düzeltir. Lidar ve kameralar, yer işaretlerini tanıyarak iç mekan sapmasını düzeltir.
Odometri kaynakları
- Tekerlek kodlayıcılar: dönüşleri sayar, mesafeyi tahmin eder.
- Görsel odometri: Kamera kareleri boyunca özellikleri izleme.
- Lidar odometrisi: kareler arasındaki tarama desenlerini eşleştirme.
- IMU: ivmeyi ve dönüşü ölçer.
- Optik akış: Hız için zemin dokusunu takip etme.
Görsel odometri, kameraların ucuz ve bilgi açısından zengin olması nedeniyle popülerdir. Bir drone, yerdeki özellikleri izleyerek hareketini tahmin edebilir. Bir araba, şerit çizgilerini ve işaretleri izleyerek hareketini tahmin edebilir. Lidar odometrisi daha doğrudur ancak daha pahalıdır. En iyi sistemler birden fazla kaynağı birleştirir. Tekerlek odometrisi düz zeminlerde iyi çalışır ancak buzda başarısız olur. Görsel odometri dokulu ortamlarda çalışır ancak siste başarısız olur. IMU her yerde çalışır ancak hızlı bir şekilde sapma gösterir. Bunların birleştirilmesi sağlam bir tahmin sağlar. Odometri, konum belirlemenin yerini tutmaz. Mutlak konum belirlemeleri arasındaki boşlukları dolduran kısa süreli hafızadır.
Comments
No comments yet. Be the first to share a thought.
Leave a comment