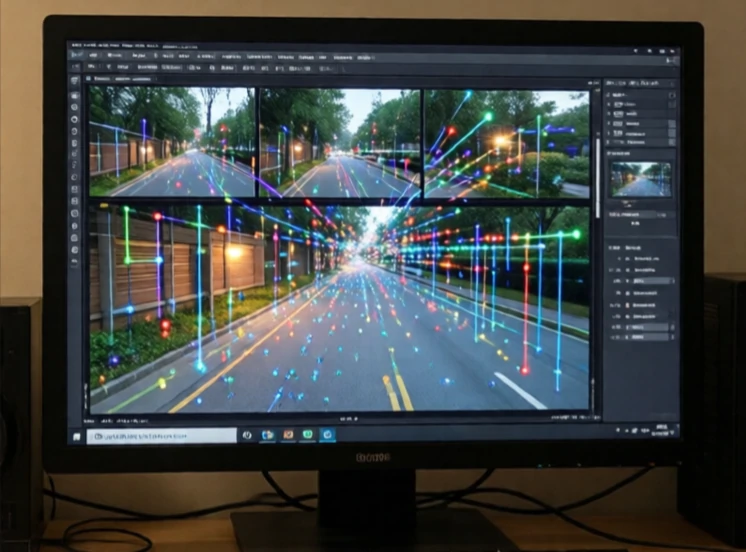
Odometria estimează poziția unui robot prin urmărirea mișcării sale. Encoderele cu roți numără rotațiile. IMU măsoară accelerația și rotația. Prin integrarea acestor măsurători în timp, robotul estimează cât de departe s-a deplasat și în ce direcție. Odometria este relativă. Pornește de la o poziție cunoscută și face calcule precise de acolo.
Problema este deriva. Micile erori se acumulează. O roată care patinează, un encoder ușor calibrat greșit, o podea denivelată: toate se adună. După câteva minute, un robot care se bazează doar pe odometrie poate avea o deviație de câțiva metri. De aceea, odometria este aproape întotdeauna combinată cu alți senzori. GPS-ul corectează deriva în exterior. Lidar-ul și camerele corectează deriva în interior prin recunoașterea reperelor.
Surse de odometrie
- Encodere pe roți: numără rotațiile, estimează distanța.
- Odometrie vizuală: urmăriți caracteristicile pe cadrele camerei.
- Odometrie lidar: potrivirea modelelor de scanare între cadre.
- IMU: măsoară accelerația și rotația.
- Flux optic: urmărește textura solului pentru viteză.
Odometria vizuală este populară deoarece camerele sunt ieftine și bogate în informații. O dronă își poate estima mișcarea urmărind caracteristicile de la sol. O mașină își poate estima mișcarea urmărind liniile benzilor și indicatoarele. Odometria lidar este mai precisă, dar mai scumpă. Cele mai bune sisteme combină mai multe surse. Odometria roților funcționează bine pe suprafețe netede, dar eșuează pe gheață. Odometria vizuală funcționează în medii texturate, dar eșuează în ceață. IMU funcționează peste tot, dar se deplasează rapid. Fuzionarea lor oferă o estimare robustă. Odometria nu înlocuiește localizarea. Memoria pe termen scurt este cea care face legătura dintre pozițiile absolute fixe.
Comments
No comments yet. Be the first to share a thought.
Leave a comment