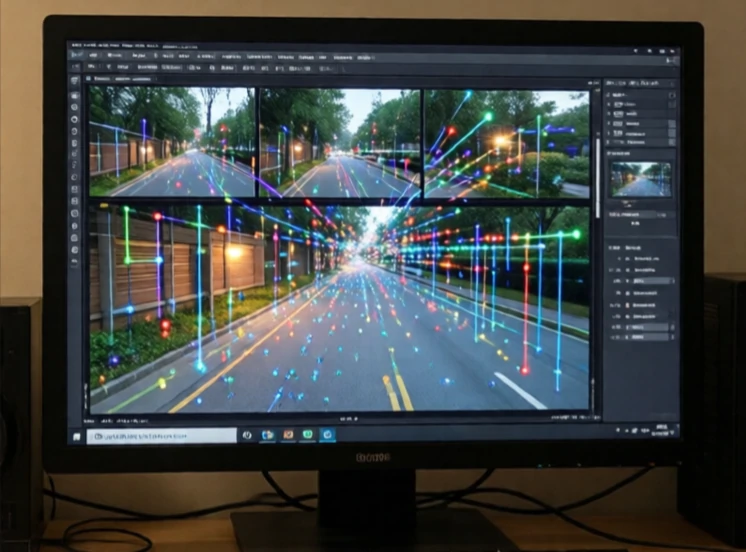
L'odométrie estime la position d'un robot en suivant son mouvement. Des codeurs de roue comptent les rotations. Une centrale inertielle (IMU) mesure l'accélération et la rotation. En intégrant ces mesures dans le temps, le robot estime la distance parcourue et sa direction. L'odométrie est relative : elle part d'une position connue et se poursuit par estimation approximative.
Le problème, c'est la dérive. Les petites erreurs s'accumulent. Une roue qui patine, un codeur légèrement mal calibré, un sol irrégulier : tout cela finit par avoir un impact. Après quelques minutes, un robot qui se fie uniquement à l'odométrie peut se retrouver à plusieurs mètres de sa position initiale. C'est pourquoi l'odométrie est presque toujours combinée à d'autres capteurs. Le GPS corrige la dérive en extérieur. Le lidar et les caméras corrigent la dérive en intérieur en reconnaissant les points de repère.
Sources d'odométrie
- Encodeurs de roue : comptent les rotations, estiment la distance.
- Odométrie visuelle : suivi des caractéristiques à travers les images de la caméra.
- Odométrie Lidar : faire correspondre les modèles de balayage entre les images.
- IMU : mesure l’accélération et la rotation.
- Flux optique : suivi de la texture du sol pour optimiser la vitesse.
L'odométrie visuelle est répandue car les caméras sont peu coûteuses et fournissent de nombreuses informations. Un drone peut estimer son mouvement en suivant les caractéristiques du sol. Une voiture peut estimer le sien en suivant les lignes de la voie et la signalisation. L'odométrie lidar est plus précise, mais plus onéreuse. Les meilleurs systèmes combinent plusieurs sources. L'odométrie par roue fonctionne bien sur les sols lisses, mais est inefficace sur la glace. L'odométrie visuelle fonctionne dans les environnements texturés, mais est inefficace par temps de brouillard. L'IMU fonctionne partout, mais dérive rapidement. La fusion de ces données permet d'obtenir une estimation fiable. L'odométrie ne remplace pas la localisation. Elle constitue la mémoire à court terme qui comble les écarts entre les points de position absolue.
Comments
No comments yet. Be the first to share a thought.
Leave a comment