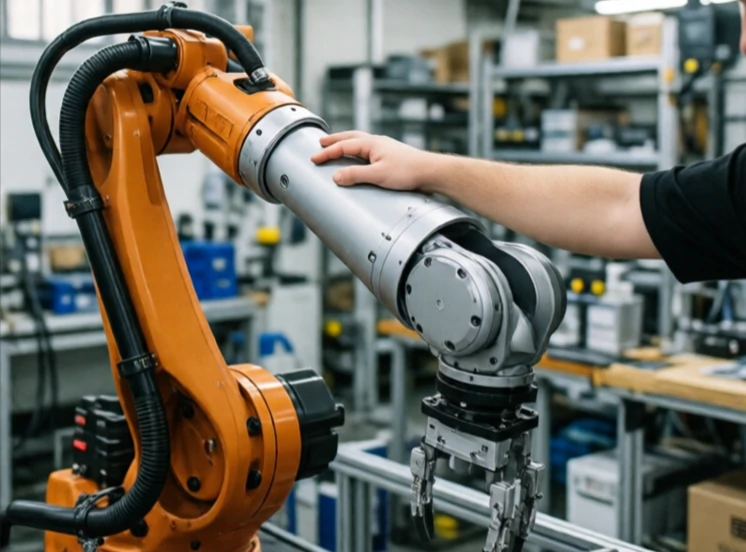
Điều khiển trở kháng điều chỉnh mối quan hệ động giữa lực và chuyển động. Nó làm cho robot hoạt động như một hệ thống khối lượng-lò xo-giảm chấn. Đẩy nó và nó di chuyển, nhưng có lực cản. Thả ra và nó quay trở lại. Trở kháng quyết định cảm giác phản hồi đó cứng hay mềm.
Khác với điều khiển lực, vốn cố gắng duy trì một lực cụ thể, điều khiển trở kháng xác định cách robot phản ứng với các lực tác động từ bên ngoài. Trở kháng thấp làm cho robot linh hoạt và dễ đẩy. Trở kháng cao làm cho robot cứng và khó điều khiển. Bộ điều khiển điều chỉnh trở kháng dựa trên nhiệm vụ. Việc lắp chốt có thể sử dụng trở kháng thấp để căn chỉnh. Việc mài có thể sử dụng trở kháng cao để duy trì áp lực.
Các thông số điều khiển trở kháng
- Khối lượng ảo: lực cản đối với gia tốc.
- Giảm chấn ảo: lực cản đối với vận tốc.
- Độ cứng ảo: khả năng chống lại sự dịch chuyển.
- Trở kháng thích ứng: thay đổi dựa trên tiếp xúc.
- Trở kháng thay đổi: điều chỉnh tùy thuộc vào nhiệm vụ.
Điều khiển trở kháng rất cần thiết cho các robot tương tác với môi trường không chắc chắn. Một cánh tay robot sử dụng điều khiển vị trí sẽ phải chống lại bề mặt chuyển động. Một cánh tay được điều khiển bằng trở kháng sẽ bám theo nó. Nguyên tắc tương tự cũng áp dụng cho robot có chân. Một chân có khả năng đàn hồi sẽ hấp thụ các tác động và thích ứng với địa hình không bằng phẳng. Nhược điểm là độ chính xác. Một robot có chân đàn hồi sẽ khó định vị chính xác hơn. Các kỹ sư điều chỉnh trở kháng cho từng nhiệm vụ, cứng hơn khi độ chính xác quan trọng, mềm hơn khi an toàn và khả năng thích ứng quan trọng. Đây là một trong những chiến lược điều khiển linh hoạt nhất trong robot học.
Comments
No comments yet. Be the first to share a thought.
Leave a comment