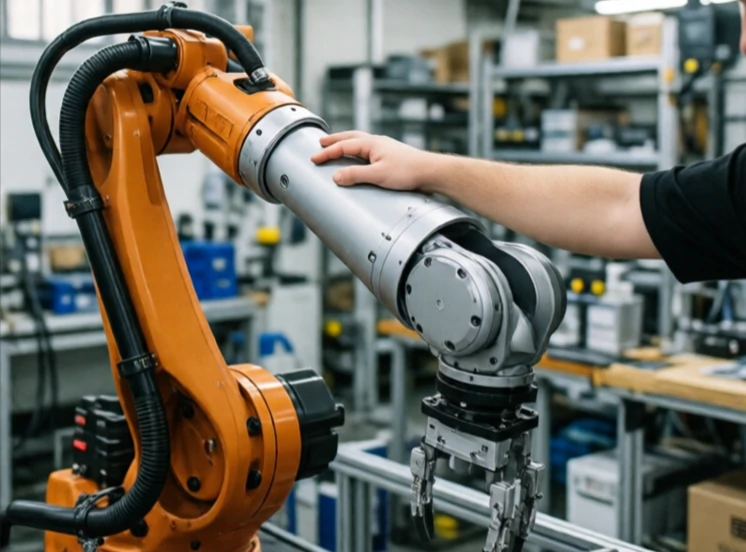
임피던스 제어는 힘과 움직임 사이의 동적 관계를 조절합니다. 이를 통해 로봇은 질량-스프링-댐퍼 시스템처럼 동작하게 됩니다. 로봇을 밀면 저항을 느끼며 움직이고, 놓으면 원래 위치로 돌아옵니다. 임피던스는 이러한 반응이 얼마나 단단하거나 부드럽게 느껴지는지를 결정합니다.
특정 힘을 유지하려고 하는 힘 제어와 달리, 임피던스 제어는 로봇이 외부 힘에 어떻게 반응하는지를 정의합니다. 임피던스가 낮으면 로봇은 유연하고 밀기 쉬워집니다. 임피던스가 높으면 로봇은 뻣뻣하고 저항력이 강해집니다. 컨트롤러는 작업에 따라 임피던스를 조정합니다. 못을 끼우는 작업에서는 정렬을 위해 낮은 임피던스를 사용할 수 있습니다. 연삭 작업에서는 압력을 유지하기 위해 높은 임피던스를 사용할 수 있습니다.
임피던스 제어 매개변수
- 가상 질량: 가속에 대한 저항.
- 가상 감쇠: 속도에 대한 저항.
- 가상 강성: 변위에 대한 저항.
- 적응형 임피던스: 접촉에 따라 변화합니다.
- 가변 임피던스: 작업에 따라 조정 가능.
임피던스 제어는 불확실한 환경과 상호작용하는 로봇에게 필수적입니다. 위치 제어를 사용하는 로봇 팔은 움직이는 표면에 저항하지만, 임피던스 제어를 사용하는 로봇 팔은 표면을 따라갑니다. 동일한 원리가 다족 로봇에도 적용됩니다. 유연한 다리는 충격을 흡수하고 고르지 않은 지면에 적응합니다. 하지만 정밀도가 떨어지는 단점이 있습니다. 유연한 로봇은 정확한 위치 제어가 더 어렵습니다. 엔지니어는 작업에 따라 임피던스를 조정하는데, 정밀도가 중요한 경우에는 단단하게, 안전성과 적응성이 중요한 경우에는 부드럽게 설정합니다. 임피던스 제어는 로봇 공학에서 가장 다재다능한 제어 전략 중 하나입니다.
Comments
No comments yet. Be the first to share a thought.
Leave a comment