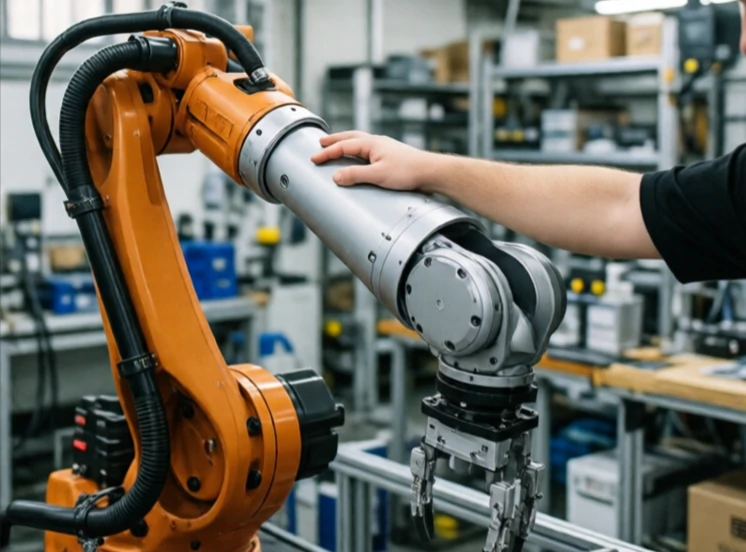
阻抗控制調節力與運動之間的動態關係。它使機器人表現得像一個質量-彈簧-阻尼系統。推動它,它會移動,但會受到阻力。鬆開後,它會返回原位。阻抗決定了這種響應的剛度或柔和度。
與力控制(旨在維持特定力)不同,阻抗控制定義了機器人如何回應外部力。低阻抗使機器人柔順易推,高阻抗則使其剛性強、阻力大。控制器會根據任務調整阻抗。例如,插入銷釘時可能使用低阻抗以方便對準,而研磨時可能使用高阻抗以維持壓力。
阻抗控制參數
- 虛擬質量:抵抗加速度的能力。
- 虛擬阻尼:對速度的阻力。
- 虛擬剛度:抵抗位移的能力。
- 自適應阻抗:根據接觸情況而變化。
- 可變阻抗:任務相關調節。
阻抗控制對於在不確定環境中互動的機器人至關重要。使用位置控制的機械手臂會與移動的表面對抗,而阻抗控制的機械手臂則會跟隨移動的表面。同樣的原理也適用於腿式機器人。柔性腿可以吸收衝擊並適應不平坦的地面,但代價是精確度降低。柔性機器人更難精確定位。工程師會根據任務調整阻抗:在需要精確定位的場景下使用剛性,在需要安全性和適應性的場景下使用柔性。它是機器人領域最通用的控制策略之一。
Comments
No comments yet. Be the first to share a thought.
Leave a comment