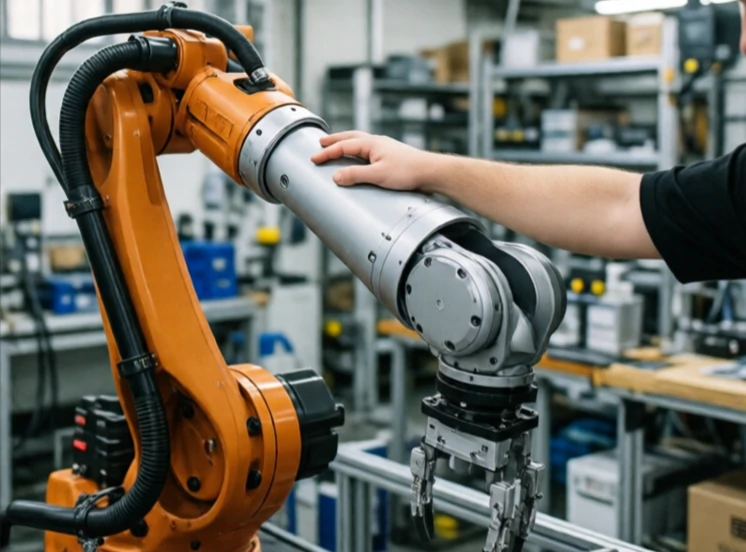
Impedanskontroll regulerer det dynamiske forholdet mellom kraft og bevegelse. Den får en robot til å oppføre seg som et masse-fjær-dempersystem. Skyv den, og den beveger seg, men med motstand. Slipp, og den kommer tilbake. Impedansen bestemmer hvor stiv eller myk responsen føles.
I motsetning til kraftkontroll, som prøver å opprettholde en spesifikk kraft, definerer impedanskontroll hvordan roboten reagerer på eksterne krefter. Lav impedans gjør roboten føyelig og enkel å skyve. Høy impedans gjør den stiv og motstandsdyktig. Kontrolleren justerer impedansen basert på oppgaven. Å sette inn en pinne kan bruke lav impedans for å tillate justering. Sliping kan bruke høy impedans for å opprettholde trykket.
Impedanskontrollparametere
- Virtuell masse: motstand mot akselerasjon.
- Virtuell demping: motstand mot hastighet.
- Virtuell stivhet: motstand mot forskyvning.
- Adaptiv impedans: endringer basert på kontakt.
- Variabel impedans: oppgaveavhengig innstilling.
Impedanskontroll er viktig for roboter som samhandler med usikre miljøer. En robotarm som bruker posisjonskontroll vil bekjempe en bevegelig overflate. En impedansstyrt arm vil følge den. Det samme prinsippet gjelder for roboter med bein. Et føyelig bein absorberer støt og tilpasser seg ujevnt underlag. Avveiningen er presisjon. En føyelig robot er vanskeligere å posisjonere nøyaktig. Ingeniører justerer impedansen for oppgaven, stiv der nøyaktighet er viktig, myk der sikkerhet og tilpasningsevne er viktig. Det er en av de mest allsidige kontrollstrategiene innen robotikk.
Comments
No comments yet. Be the first to share a thought.
Leave a comment