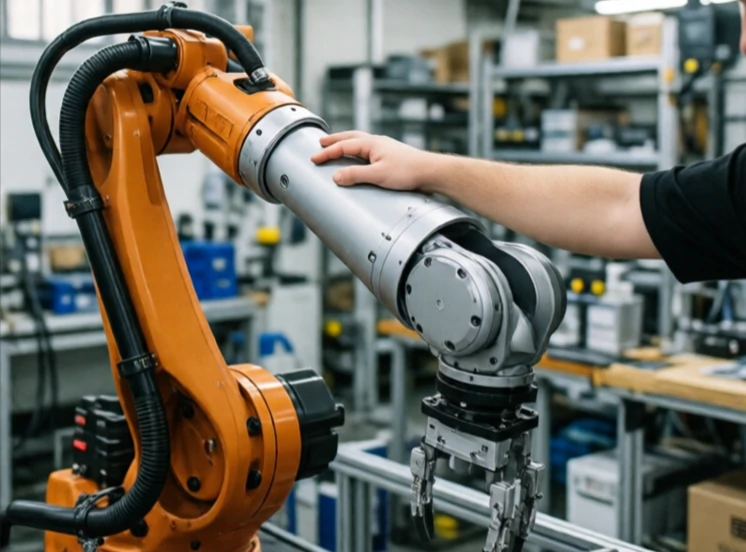
इम्पीडेंस कंट्रोल बल और गति के बीच गतिशील संबंध को नियंत्रित करता है। यह रोबोट को द्रव्यमान-स्प्रिंग-डैम्पर प्रणाली की तरह व्यवहार करने में सक्षम बनाता है। इसे धक्का दें और यह गति करेगा, लेकिन प्रतिरोध के साथ। छोड़ दें और यह वापस अपनी मूल स्थिति में आ जाएगा। इम्पीडेंस यह निर्धारित करता है कि प्रतिक्रिया कितनी कठोर या नरम महसूस होगी।
बल नियंत्रण के विपरीत, जो एक विशिष्ट बल बनाए रखने का प्रयास करता है, प्रतिबाधा नियंत्रण यह परिभाषित करता है कि रोबोट बाहरी बलों पर कैसे प्रतिक्रिया करता है। कम प्रतिबाधा रोबोट को लचीला और धकेलने में आसान बनाती है। उच्च प्रतिबाधा इसे कठोर और प्रतिरोधी बनाती है। नियंत्रक कार्य के आधार पर प्रतिबाधा को समायोजित करता है। एक खूंटी लगाने के लिए संरेखण सुनिश्चित करने के लिए कम प्रतिबाधा का उपयोग किया जा सकता है। पीसने के लिए दबाव बनाए रखने के लिए उच्च प्रतिबाधा का उपयोग किया जा सकता है।
प्रतिबाधा नियंत्रण पैरामीटर
- आभासी द्रव्यमान: त्वरण के प्रति प्रतिरोध।
- आभासी अवमंदन: वेग के प्रति प्रतिरोध।
- आभासी कठोरता: विस्थापन के प्रति प्रतिरोध।
- अनुकूली प्रतिबाधा: संपर्क के आधार पर बदलती है।
- परिवर्तनीय प्रतिबाधा: कार्य-निर्भर समायोजन।
अनिश्चित वातावरण में काम करने वाले रोबोटों के लिए प्रतिबाधा नियंत्रण आवश्यक है। स्थिति नियंत्रण का उपयोग करने वाली रोबोट भुजा गतिशील सतह से टकराएगी। प्रतिबाधा-नियंत्रित भुजा उसका अनुसरण करेगी। यही सिद्धांत पैरों वाले रोबोटों पर भी लागू होता है। लचीला पैर झटकों को अवशोषित करता है और असमान ज़मीन के अनुकूल ढल जाता है। लेकिन इसमें सटीकता की कमी होती है। लचीले रोबोट को सटीक रूप से स्थिति में लाना कठिन होता है। इंजीनियर कार्य के अनुसार प्रतिबाधा को समायोजित करते हैं, जहां सटीकता महत्वपूर्ण होती है वहां कठोर और जहां सुरक्षा और अनुकूलनशीलता महत्वपूर्ण होती है वहां नरम। यह रोबोटिक्स में सबसे बहुमुखी नियंत्रण रणनीतियों में से एक है।
Comments
No comments yet. Be the first to share a thought.
Leave a comment