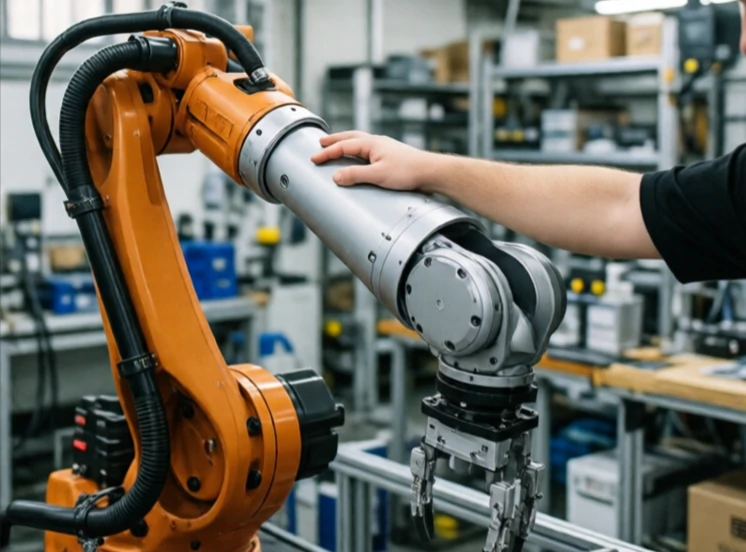
Kontrol impedansi mengatur hubungan dinamis antara gaya dan gerakan. Ini membuat robot berperilaku seperti sistem massa-pegas-peredam. Dorong, maka ia akan bergerak, tetapi dengan hambatan. Lepaskan, maka ia akan kembali. Impedansi menentukan seberapa kaku atau lembut respons tersebut.
Berbeda dengan kontrol gaya, yang berupaya mempertahankan gaya tertentu, kontrol impedansi menentukan bagaimana robot merespons gaya eksternal. Impedansi rendah membuat robot lentur dan mudah didorong. Impedansi tinggi membuatnya kaku dan resisten. Pengontrol menyesuaikan impedansi berdasarkan tugas. Memasukkan pasak mungkin menggunakan impedansi rendah untuk memungkinkan penyelarasan. Penggilingan mungkin menggunakan impedansi tinggi untuk mempertahankan tekanan.
Parameter kontrol impedansi
- Massa virtual: hambatan terhadap percepatan.
- Peredaman virtual: hambatan terhadap kecepatan.
- Kekakuan virtual: resistensi terhadap perpindahan.
- Impedansi adaptif: berubah berdasarkan kontak.
- Impedansi variabel: penyetelan bergantung pada tugas.
Kontrol impedansi sangat penting untuk robot yang berinteraksi dengan lingkungan yang tidak pasti. Lengan robot yang menggunakan kontrol posisi akan melawan permukaan yang bergerak. Lengan yang dikontrol impedansi akan mengikutinya. Prinsip yang sama berlaku untuk robot berkaki. Kaki yang lentur menyerap benturan dan beradaptasi dengan permukaan tanah yang tidak rata. Namun, ada konsekuensi berupa presisi. Robot yang lentur lebih sulit diposisikan secara akurat. Para insinyur menyesuaikan impedansi untuk tugas tersebut, kaku di mana akurasi penting, dan lunak di mana keselamatan dan kemampuan beradaptasi penting. Ini adalah salah satu strategi kontrol paling serbaguna dalam robotika.
Comments
No comments yet. Be the first to share a thought.
Leave a comment