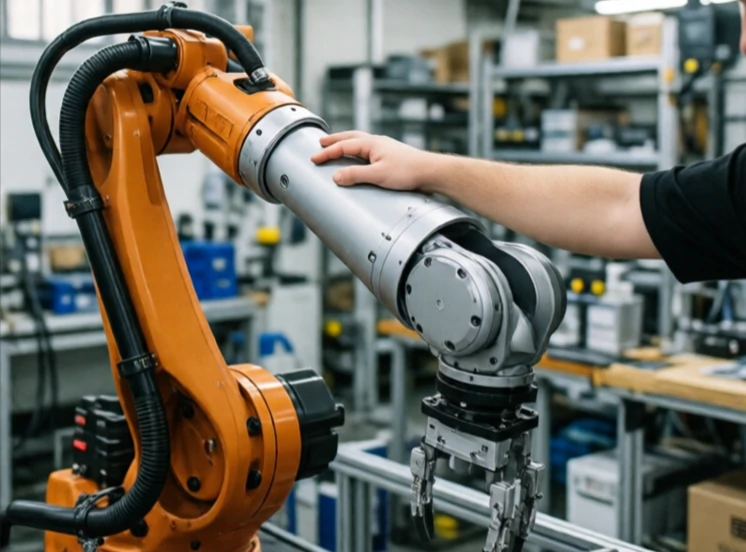
Impedanskontrol regulerer det dynamiske forhold mellem kraft og bevægelse. Det får en robot til at opføre sig som et masse-fjeder-dæmper-system. Skub til den, og den bevæger sig, men med modstand. Slip, og den vender tilbage. Impedansen bestemmer, hvor stiv eller blød denne reaktion føles.
I modsætning til kraftstyring, som forsøger at opretholde en specifik kraft, definerer impedansstyring, hvordan robotten reagerer på eksterne kræfter. En lav impedans gør robotten eftergivende og nem at skubbe. En høj impedans gør den stiv og modstandsdygtig. Styringen justerer impedansen baseret på opgaven. Indsættelse af en tap kan bruge lav impedans for at muliggøre justering. Slibning kan bruge høj impedans for at opretholde trykket.
Impedanskontrolparametre
- Virtuel masse: modstand mod acceleration.
- Virtuel dæmpning: modstand mod hastighed.
- Virtuel stivhed: modstand mod forskydning.
- Adaptiv impedans: ændringer baseret på kontakt.
- Variabel impedans: opgaveafhængig tuning.
Impedanskontrol er afgørende for robotter, der interagerer med usikre miljøer. En robotarm, der bruger positionskontrol, vil bekæmpe en bevægelig overflade. En impedansstyret arm vil følge den. Det samme princip gælder for robotter med ben. Et fleksibelt ben absorberer stød og tilpasser sig ujævnt terræn. Ulempen er præcision. En fleksibel robot er sværere at positionere præcist. Ingeniører justerer impedansen til opgaven: stiv, hvor præcision er vigtig, blød, hvor sikkerhed og tilpasningsevne er vigtig. Det er en af de mest alsidige kontrolstrategier inden for robotteknologi.
Comments
No comments yet. Be the first to share a thought.
Leave a comment