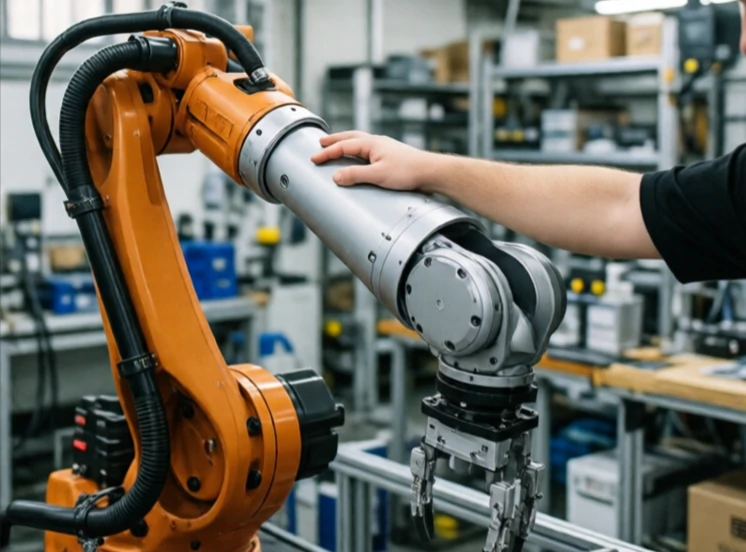
Регулирование импеданса позволяет управлять динамической взаимосвязью между силой и движением. Оно заставляет робота вести себя как система «масса-пружина-демпфер». Нажмите на него, и он начнет двигаться, но с сопротивлением. Отпустите, и он вернется в исходное положение. Импеданс определяет, насколько жестким или мягким будет этот отклик.
В отличие от управления силой, которое стремится поддерживать определенную силу, управление импедансом определяет, как робот реагирует на внешние силы. Низкий импеданс делает робота податливым и легким в управлении. Высокий импеданс делает его жестким и устойчивым. Контроллер регулирует импеданс в зависимости от задачи. Для установки штифта может использоваться низкий импеданс для обеспечения выравнивания. Для шлифовки может использоваться высокий импеданс для поддержания давления.
Параметры управления импедансом
- Виртуальная масса: сопротивление ускорению.
- Виртуальное демпфирование: сопротивление скорости.
- Виртуальная жесткость: сопротивление смещению.
- Адаптивное сопротивление: изменяется в зависимости от контакта.
- Переменное сопротивление: настройка в зависимости от задачи.
Управление импедансом имеет решающее значение для роботов, взаимодействующих с неопределенной средой. Роботизированная рука, использующая позиционное управление, будет бороться с движущейся поверхностью. Рука с управлением импедансом будет следовать за ней. Тот же принцип применим и к шагающим роботам. Гибкая нога поглощает удары и адаптируется к неровной поверхности. Компромисс заключается в точности. Гибкого робота сложнее точно позиционировать. Инженеры настраивают импеданс в зависимости от задачи: жесткий там, где важна точность, мягкий там, где важны безопасность и адаптивность. Это одна из самых универсальных стратегий управления в робототехнике.
Comments
No comments yet. Be the first to share a thought.
Leave a comment