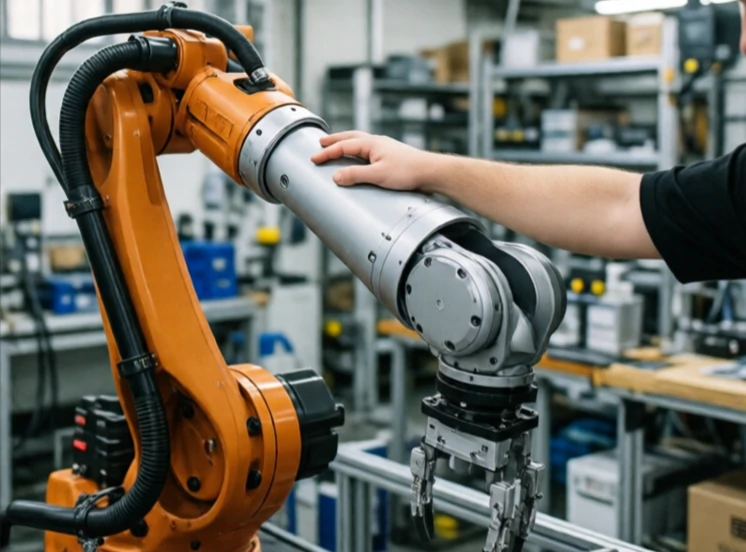
O controlo de impedância regula a relação dinâmica entre a força e o movimento. Faz com que um robô se comporte como um sistema massa-mola-amortecedor. Ao empurrá-lo, ele move-se, mas com resistência. Ao soltá-lo, volta à posição inicial. A impedância determina a rigidez ou a suavidade desta resposta.
Ao contrário do controlo de força, que procura manter uma força específica, o controlo de impedância define a forma como o robô responde a forças externas. Uma baixa impedância torna o robô flexível e fácil de empurrar. Uma impedância elevada torna-o rígido e resistente. O controlador ajusta a impedância com base na tarefa. A inserção de um pino pode exigir baixa impedância para permitir o alinhamento. Já a retificação pode exigir uma impedância elevada para manter a pressão.
Parâmetros de controlo de impedância
- Massa virtual: resistência à aceleração.
- Amortecimento virtual: resistência à velocidade.
- Rigidez virtual: resistência à deslocação.
- Impedância adaptativa: altera-se com base no contacto.
- Impedância variável: ajuste dependente da tarefa.
O controlo de impedância é essencial para robôs que interagem com ambientes incertos. Um braço robótico com controlo de posição irá lutar contra uma superfície em movimento. Um braço com controlo de impedância irá segui-la. O mesmo princípio se aplica aos robôs com pernas. Uma perna flexível absorve os impactos e adapta-se a terrenos irregulares. A desvantagem é a precisão. Um robô flexível é mais difícil de posicionar com precisão. Os engenheiros ajustam a impedância para a tarefa, rígida onde a precisão é importante, flexível onde a segurança e a adaptabilidade são essenciais. É uma das estratégias de controlo mais versáteis em robótica.
Comments
No comments yet. Be the first to share a thought.
Leave a comment