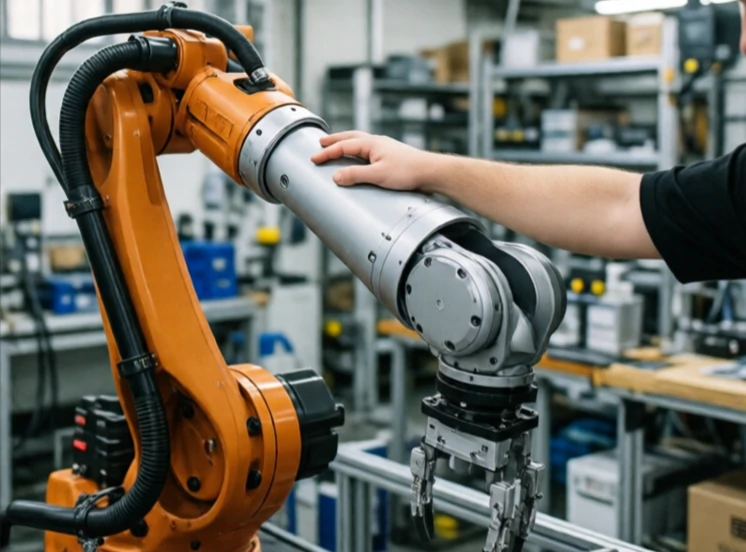
Impedantieregeling reguleert de dynamische relatie tussen kracht en beweging. Het zorgt ervoor dat een robot zich gedraagt als een massa-veer-dempingssysteem. Duw hem en hij beweegt, maar met weerstand. Laat los en hij keert terug. De impedantie bepaalt hoe stijf of soepel die reactie aanvoelt.
In tegenstelling tot krachtregeling, die een specifieke kracht probeert te handhaven, bepaalt impedantieregeling hoe de robot reageert op externe krachten. Een lage impedantie maakt de robot flexibel en gemakkelijk te duwen. Een hoge impedantie maakt hem stijf en weerstandbiedend. De controller past de impedantie aan op basis van de taak. Bij het plaatsen van een pennetje kan een lage impedantie worden gebruikt voor een goede uitlijning. Bij slijpen kan een hoge impedantie worden gebruikt om de druk te handhaven.
Impedantiecontroleparameters
- Virtuele massa: weerstand tegen versnelling.
- Virtuele demping: weerstand tegen snelheid.
- Virtuele stijfheid: weerstand tegen verplaatsing.
- Adaptieve impedantie: verandert afhankelijk van het contact.
- Variabele impedantie: taakafhankelijke afstemming.
Impedantiecontrole is essentieel voor robots die in onzekere omgevingen werken. Een robotarm die gebruikmaakt van positiecontrole zal tegen een bewegend oppervlak inwerken. Een arm met impedantiecontrole zal het oppervlak volgen. Hetzelfde principe geldt voor robots met poten. Een flexibele poot absorbeert schokken en past zich aan oneffen terrein aan. De keerzijde is precisie. Een flexibele robot is moeilijker nauwkeurig te positioneren. Ingenieurs stemmen de impedantie af op de taak: stijf waar nauwkeurigheid belangrijk is, zacht waar veiligheid en aanpassingsvermogen belangrijk zijn. Het is een van de meest veelzijdige besturingsstrategieën in de robotica.
Comments
No comments yet. Be the first to share a thought.
Leave a comment