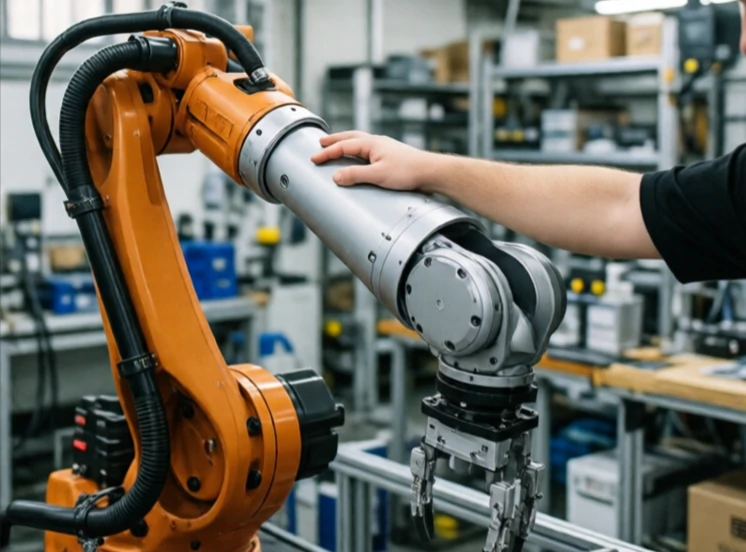
Die Impedanzregelung steuert das dynamische Verhältnis zwischen Kraft und Bewegung. Sie bewirkt, dass sich ein Roboter wie ein Masse-Feder-Dämpfer-System verhält. Schubt man ihn an, bewegt er sich, jedoch mit Widerstand. Lässt man ihn los, kehrt er in seine Ausgangsposition zurück. Die Impedanz bestimmt, wie steif oder weich sich diese Reaktion anfühlt.
Im Gegensatz zur Kraftregelung, die eine bestimmte Kraft konstant halten will, definiert die Impedanzregelung, wie der Roboter auf äußere Kräfte reagiert. Eine niedrige Impedanz macht den Roboter nachgiebig und leicht zu bewegen. Eine hohe Impedanz macht ihn steif und widerstandsfähig. Die Steuerung passt die Impedanz aufgabenbezogen an. Beim Einsetzen eines Stifts kann eine niedrige Impedanz zur Ausrichtung genutzt werden. Beim Schleifen kann eine hohe Impedanz zur Aufrechterhaltung des Drucks erforderlich sein.
Impedanzregelungsparameter
- Virtuelle Masse: Widerstand gegen Beschleunigung.
- Virtuelle Dämpfung: Widerstand gegen die Geschwindigkeit.
- Virtuelle Steifigkeit: Widerstand gegen Verschiebung.
- Adaptive Impedanz: Änderungen je nach Kontakt.
- Variable Impedanz: aufgabenabhängige Abstimmung.
Impedanzregelung ist für Roboter, die in unvorhersehbaren Umgebungen agieren, unerlässlich. Ein Roboterarm mit Positionsregelung kämpft gegen eine sich bewegende Oberfläche an. Ein impedanzgeregelter Arm folgt ihr. Dasselbe Prinzip gilt für Laufroboter. Ein nachgiebiges Bein dämpft Stöße und passt sich unebenem Untergrund an. Der Nachteil ist die geringere Präzision. Ein nachgiebiger Roboter lässt sich schwieriger exakt positionieren. Ingenieure optimieren die Impedanz für die jeweilige Aufgabe: steif, wo Genauigkeit wichtig ist, weich, wo Sicherheit und Anpassungsfähigkeit entscheidend sind. Sie zählt zu den vielseitigsten Regelungsstrategien in der Robotik.
Comments
No comments yet. Be the first to share a thought.
Leave a comment