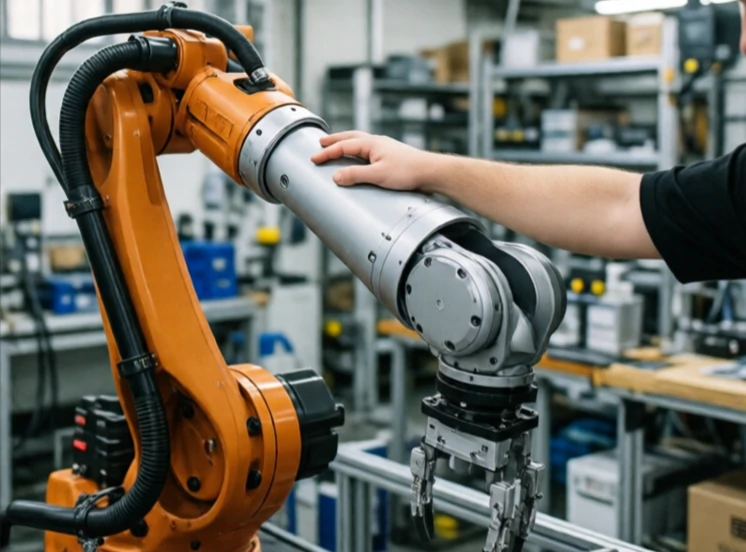
El control de impedancia regula la relación dinámica entre fuerza y movimiento. Hace que un robot se comporte como un sistema masa-resorte-amortiguador. Si se empuja, se mueve, pero con resistencia. Si se suelta, regresa a su posición original. La impedancia determina la rigidez o suavidad de esa respuesta.
A diferencia del control de fuerza, que busca mantener una fuerza específica, el control de impedancia define cómo responde el robot a las fuerzas externas. Una impedancia baja hace que el robot sea flexible y fácil de empujar. Una impedancia alta lo hace rígido y resistente. El controlador ajusta la impedancia según la tarea. Insertar una clavija podría usar una impedancia baja para permitir la alineación. Al lijar, podría usar una impedancia alta para mantener la presión.
Parámetros de control de impedancia
- Masa virtual: resistencia a la aceleración.
- Amortiguación virtual: resistencia a la velocidad.
- Rigidez virtual: resistencia al desplazamiento.
- Impedancia adaptativa: cambios en función del contacto.
- Impedancia variable: ajuste en función de la tarea.
El control de impedancia es esencial para los robots que interactúan con entornos inciertos. Un brazo robótico con control de posición se resistirá a una superficie en movimiento. Un brazo con control de impedancia la seguirá. El mismo principio se aplica a los robots con patas. Una pata flexible absorbe los impactos y se adapta a terrenos irregulares. La desventaja es la precisión. Un robot flexible es más difícil de posicionar con exactitud. Los ingenieros ajustan la impedancia según la tarea: rígida cuando la precisión es crucial y flexible cuando la seguridad y la adaptabilidad son importantes. Es una de las estrategias de control más versátiles en robótica.
Comments
No comments yet. Be the first to share a thought.
Leave a comment