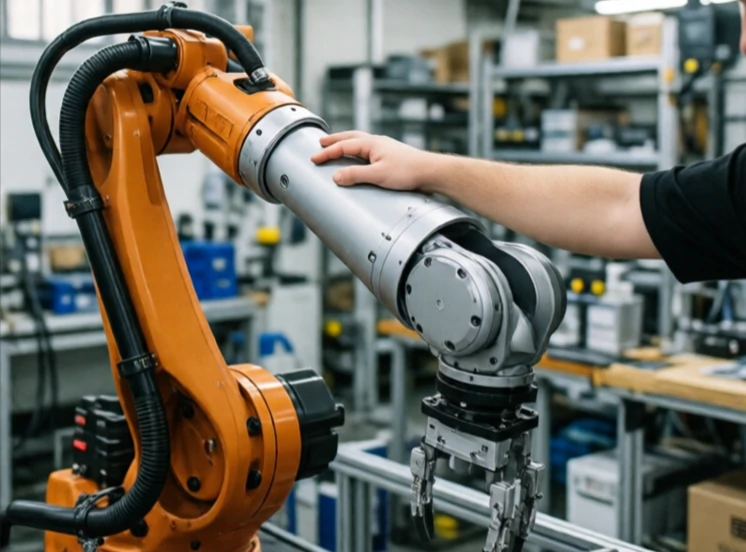
Kontrola impedancji reguluje dynamiczną relację między siłą a ruchem. Sprawia, że robot zachowuje się jak układ masa-sprężyna-amortyzator. Popchnij go, a ruszy, ale z oporem. Puść, a wróci. Impedancja decyduje o tym, jak sztywna lub miękka jest ta reakcja.
W przeciwieństwie do sterowania siłą, które stara się utrzymać określoną siłę, sterowanie impedancją definiuje sposób, w jaki robot reaguje na siły zewnętrzne. Niska impedancja sprawia, że robot jest podatny na nacisk i łatwy do pchania. Wysoka impedancja sprawia, że jest sztywny i odporny. Kontroler dostosowuje impedancję w zależności od zadania. Wbijanie kołka może wykorzystywać niską impedancję, aby umożliwić wyrównanie. Szlifowanie może wykorzystywać wysoką impedancję, aby utrzymać nacisk.
Parametry kontroli impedancji
- Masa wirtualna: opór wobec przyspieszenia.
- Tłumienie wirtualne: opór wobec prędkości.
- Sztywność wirtualna: odporność na przemieszczenie.
- Impedancja adaptacyjna: zmienia się w zależności od kontaktu.
- Zmienna impedancja: strojenie zależne od zadania.
Kontrola impedancji jest niezbędna dla robotów oddziałujących w niepewnym środowisku. Ramię robota wykorzystujące kontrolę położenia będzie walczyć z ruchomą powierzchnią. Ramię kontrolowane impedancją będzie za nią podążać. Ta sama zasada dotyczy robotów poruszających się na nogach. Podatna noga pochłania uderzenia i dostosowuje się do nierównego podłoża. Kompromisem jest precyzja. Podatnego robota trudniej precyzyjnie ustawić. Inżynierowie dostosowują impedancję do zadania – sztywną tam, gdzie liczy się dokładność, i miękką tam, gdzie liczy się bezpieczeństwo i adaptacja. Jest to jedna z najbardziej wszechstronnych strategii sterowania w robotyce.
Comments
No comments yet. Be the first to share a thought.
Leave a comment