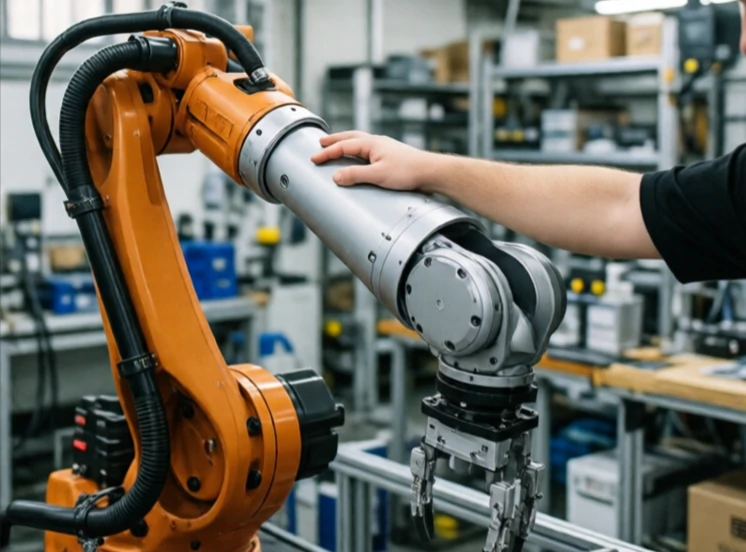
Az impedanciaszabályozás szabályozza az erő és a mozgás közötti dinamikus kapcsolatot. Arra készteti a robotot, hogy úgy viselkedjen, mint egy tömeg-rugó-csillapító rendszer. Nyomja meg, és az ellenállással mozog. Engedje el, és visszatér. Az impedancia határozza meg, hogy mennyire merevnek vagy puhának érződik a válasz.
Az erőszabályozással ellentétben, amely egy adott erő fenntartására törekszik, az impedanciaszabályozás meghatározza, hogyan reagál a robot a külső erőkre. Az alacsony impedancia rugalmassá és könnyen tolhatóvá teszi a robotot. A magas impedancia merevvé és ellenállóvá teszi. A vezérlő a feladat alapján állítja be az impedanciát. Egy csap behelyezése alacsony impedanciát használhat a beállítás lehetővé tételéhez. A csiszolás nagy impedanciát használhat a nyomás fenntartásához.
Impedancia szabályozási paraméterek
- Virtuális tömeg: gyorsulással szembeni ellenállás.
- Virtuális csillapítás: sebességgel szembeni ellenállás.
- Virtuális merevség: elmozdulással szembeni ellenállás.
- Adaptív impedancia: érintkezés alapján változik.
- Változó impedancia: feladatfüggő hangolás.
Az impedanciaszabályozás elengedhetetlen a bizonytalan környezettel interakcióba lépő robotok számára. Egy pozíciószabályozást használó robotkar egy mozgó felülettel küzd. Egy impedanciaszabályozott kar követi azt. Ugyanez az elv vonatkozik a lábas robotokra is. A rugalmas láb elnyeli az ütéseket és alkalmazkodik az egyenetlen talajhoz. A kompromisszum a precizitás. Egy rugalmas robotot nehezebb pontosan pozicionálni. A mérnökök a feladathoz igazítják az impedanciát: merev, ahol a pontosság számít, és lágy, ahol a biztonság és az alkalmazkodóképesség számít. Ez a robotika egyik legsokoldalúbb szabályozási stratégiája.
Comments
No comments yet. Be the first to share a thought.
Leave a comment