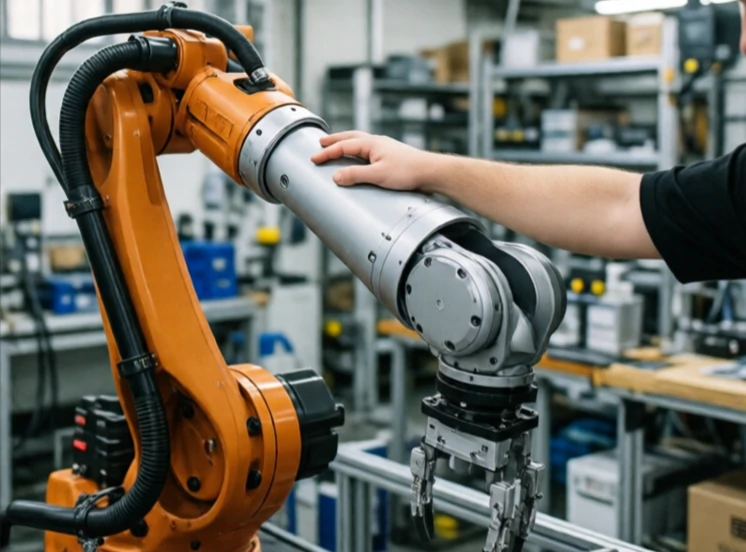
Controlul impedanței reglează relația dinamică dintre forță și mișcare. Face ca un robot să se comporte ca un sistem masă-arc-amortizor. Împingeți-l și se mișcă, dar cu rezistență. Eliberați-l și se întoarce. Impedanța determină cât de rigid sau moale se simte răspunsul respectiv.
Spre deosebire de controlul forței, care încearcă să mențină o forță specifică, controlul impedanței definește modul în care robotul răspunde la forțele externe. O impedanță scăzută face ca robotul să fie flexibil și ușor de împins. O impedanță mare îl face rigid și rezistent. Controlerul ajustează impedanța în funcție de sarcină. Introducerea unui cui ar putea utiliza o impedanță scăzută pentru a permite alinierea. Șlefuirea ar putea utiliza o impedanță ridicată pentru a menține presiunea.
Parametrii de control al impedanței
- Masa virtuală: rezistența la accelerație.
- Amortizare virtuală: rezistență la viteză.
- Rigiditate virtuală: rezistență la deplasare.
- Impedanță adaptivă: se modifică în funcție de contact.
- Impedanță variabilă: reglare dependentă de sarcină.
Controlul impedanței este esențial pentru roboții care interacționează cu medii incerte. Un braț robotic care utilizează controlul poziției va lupta împotriva unei suprafețe în mișcare. Un braț controlat prin impedanță îl va urma. Același principiu se aplică roboților cu picioare. Un picior flexibil absoarbe impacturile și se adaptează la terenul neuniform. Compromisul este precizia. Un robot flexibil este mai greu de poziționat cu precizie. Inginerii ajustează impedanța pentru sarcină, rigidă acolo unde contează precizia, moale acolo unde contează siguranța și adaptabilitatea. Este una dintre cele mai versatile strategii de control din robotică.
Comments
No comments yet. Be the first to share a thought.
Leave a comment