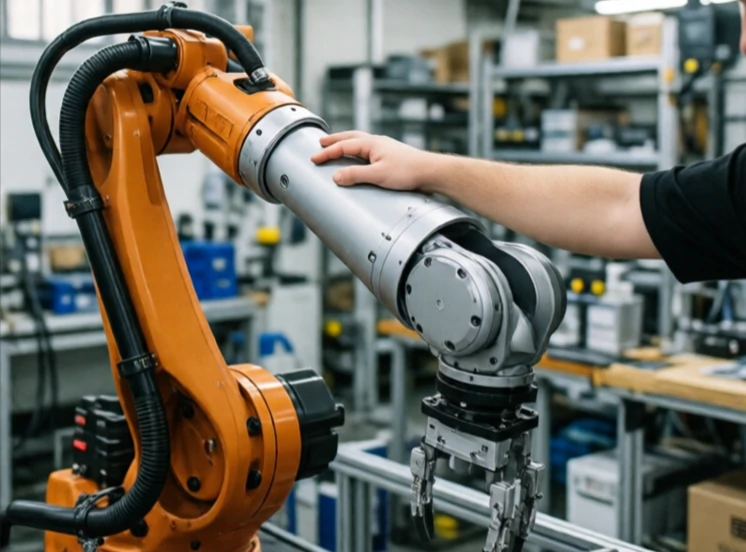
インピーダンス制御は、力と動きの間の動的な関係を調整します。これにより、ロボットは質量-ばね-ダンパー系のように動作します。押すと動きますが、抵抗があります。手を離すと元の位置に戻ります。インピーダンスは、その反応がどれほど硬く感じられるか、あるいは柔らかく感じられるかを決定します。
特定の力を維持しようとする力制御とは異なり、インピーダンス制御はロボットが外部からの力にどのように反応するかを定義します。インピーダンスが低いとロボットは柔軟になり、押しやすくなります。インピーダンスが高いとロボットは硬くなり、抵抗が大きくなります。コントローラはタスクに基づいてインピーダンスを調整します。ペグを挿入する場合は、位置合わせを容易にするために低インピーダンスを使用するかもしれません。研削する場合は、圧力を維持するために高インピーダンスを使用するかもしれません。
インピーダンス制御パラメータ
- 仮想質量:加速に対する抵抗。
- 仮想減衰:速度に対する抵抗。
- 仮想剛性:変位に対する抵抗。
- 適応型インピーダンス:接触状態に応じて変化する。
- 可変インピーダンス:タスクに応じたチューニング。
インピーダンス制御は、不安定な環境と相互作用するロボットにとって不可欠です。位置制御を用いるロボットアームは、動く表面に抵抗しますが、インピーダンス制御を用いるアームは、動く表面に追従します。同じ原理は、脚式ロボットにも当てはまります。柔軟な脚は衝撃を吸収し、不均一な地面にも適応します。ただし、その代償として精度が低下します。柔軟なロボットは、正確な位置決めが難しくなります。エンジニアは、タスクに応じてインピーダンスを調整します。精度が重要な場合は剛性を高くし、安全性と適応性が重要な場合は剛性を低くします。インピーダンス制御は、ロボット工学において最も汎用性の高い制御戦略の一つです。
Comments
No comments yet. Be the first to share a thought.
Leave a comment