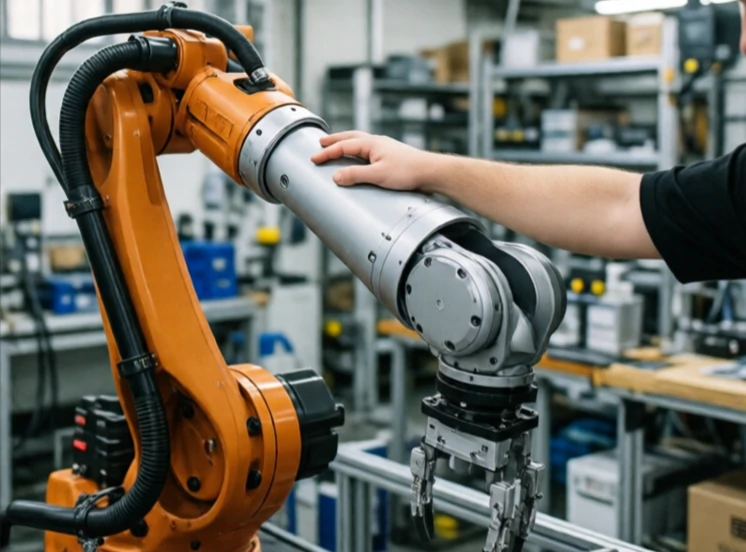
Impedanskontroll reglerar det dynamiska förhållandet mellan kraft och rörelse. Den får en robot att bete sig som ett massa-fjäder-dämparsystem. Tryck på den och den rör sig, men med motstånd. Släpp taget och den återvänder. Impedansen avgör hur styv eller mjuk den reaktionen känns.
Till skillnad från kraftkontroll, som försöker bibehålla en specifik kraft, definierar impedanskontroll hur roboten reagerar på externa krafter. Låg impedans gör roboten följsam och lätt att skjuta. Hög impedans gör den styv och motståndskraftig. Styrenheten justerar impedansen baserat på uppgiften. Att sätta in en pinne kan använda låg impedans för att möjliggöra uppriktning. Slipning kan använda hög impedans för att bibehålla trycket.
Parametrar för impedanskontroll
- Virtuell massa: motstånd mot acceleration.
- Virtuell dämpning: motstånd mot hastighet.
- Virtuell styvhet: motstånd mot förskjutning.
- Adaptiv impedans: förändringar baserade på kontakt.
- Variabel impedans: uppgiftsberoende avstämning.
Impedanskontroll är avgörande för robotar som interagerar med osäkra miljöer. En robotarm som använder positionskontroll kommer att bekämpa en rörlig yta. En impedansstyrd arm kommer att följa den. Samma princip gäller för benrobotar. Ett följsamt ben absorberar stötar och anpassar sig till ojämn mark. Avvägningen är precision. En följsam robot är svårare att positionera exakt. Ingenjörer justerar impedansen för uppgiften, styv där noggrannhet är viktigt, mjuk där säkerhet och anpassningsförmåga är viktigt. Det är en av de mest mångsidiga kontrollstrategierna inom robotik.
Comments
No comments yet. Be the first to share a thought.
Leave a comment