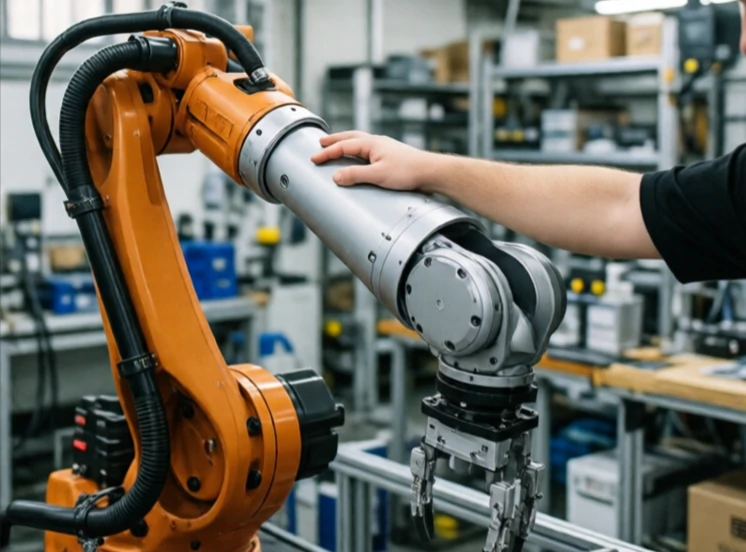
阻抗控制调节力与运动之间的动态关系。它使机器人表现得像一个质量-弹簧-阻尼系统。推动它,它会移动,但会受到阻力。松开后,它会返回原位。阻抗决定了这种响应的刚度或柔和度。
与力控制(旨在维持特定力)不同,阻抗控制定义了机器人如何响应外部力。低阻抗使机器人柔顺易推,高阻抗则使其刚性强、阻力大。控制器会根据任务调整阻抗。例如,插入销钉时可能使用低阻抗以方便对准,而研磨时可能使用高阻抗以维持压力。
阻抗控制参数
- 虚拟质量:抵抗加速度的能力。
- 虚拟阻尼:对速度的阻力。
- 虚拟刚度:抵抗位移的能力。
- 自适应阻抗:根据接触情况而变化。
- 可变阻抗:任务相关调节。
阻抗控制对于在不确定环境中交互的机器人至关重要。使用位置控制的机械臂会与移动的表面对抗,而阻抗控制的机械臂则会跟随移动的表面。同样的原理也适用于腿式机器人。柔性腿可以吸收冲击并适应不平坦的地面,但代价是精度降低。柔性机器人更难精确定位。工程师会根据任务调整阻抗:在需要精确定位的场景下使用刚性,在需要安全性和适应性的场景下使用柔性。它是机器人领域最通用的控制策略之一。
Comments
No comments yet. Be the first to share a thought.
Leave a comment