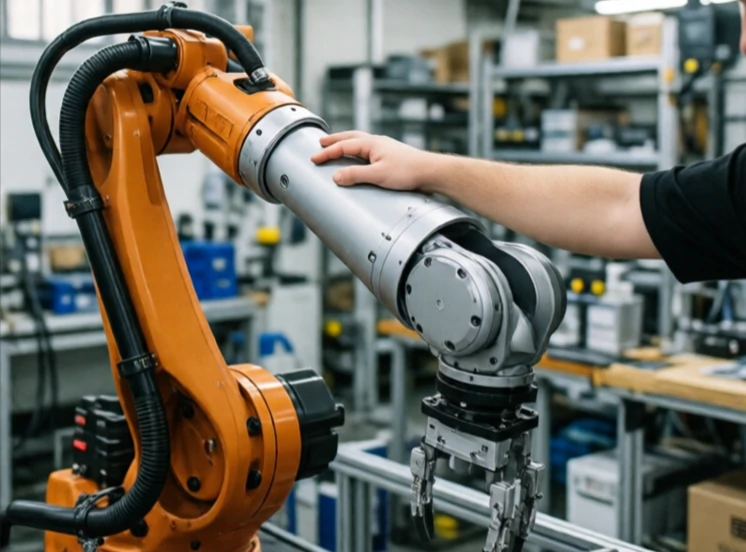
Empedans kontrolü, kuvvet ve hareket arasındaki dinamik ilişkiyi düzenler. Bir robotun kütle-yay-sönümleyici sistem gibi davranmasını sağlar. İttiğinizde hareket eder, ancak dirençle karşılaşır. Bıraktığınızda ise eski haline döner. Empedans, bu tepkinin ne kadar sert veya yumuşak hissedileceğini belirler.
Belirli bir kuvveti korumaya çalışan kuvvet kontrolünün aksine, empedans kontrolü robotun dış kuvvetlere nasıl tepki vereceğini tanımlar. Düşük empedans robotu esnek ve itilmesi kolay hale getirir. Yüksek empedans ise onu sert ve dirençli yapar. Kontrolör, empedansı göreve göre ayarlar. Bir pim takmak, hizalamayı sağlamak için düşük empedans kullanabilir. Taşlama işlemi ise basıncı korumak için yüksek empedans kullanabilir.
Empedans kontrol parametreleri
- Sanal kütle: ivmeye karşı direnç.
- Sanal sönümleme: hıza karşı direnç.
- Sanal rijitlik: yer değiştirmeye karşı direnç.
- Uyarlanabilir empedans: temasa bağlı olarak değişir.
- Değişken empedans: göreve bağlı ayarlama.
Empedans kontrolü, belirsiz ortamlarda etkileşim kuran robotlar için çok önemlidir. Pozisyon kontrolü kullanan bir robot kolu hareketli bir yüzeyle mücadele ederken, empedans kontrollü bir kol onu takip eder. Aynı prensip bacaklı robotlar için de geçerlidir. Esnek bir bacak darbeleri emer ve düzensiz zemine uyum sağlar. Bunun karşılığında hassasiyet azalır. Esnek bir robotu doğru bir şekilde konumlandırmak daha zordur. Mühendisler, göreve göre empedansı ayarlarlar; hassasiyetin önemli olduğu yerlerde sert, güvenlik ve uyarlanabilirliğin önemli olduğu yerlerde yumuşak empedans kullanırlar. Bu, robotikteki en çok yönlü kontrol stratejilerinden biridir.
Comments
No comments yet. Be the first to share a thought.
Leave a comment