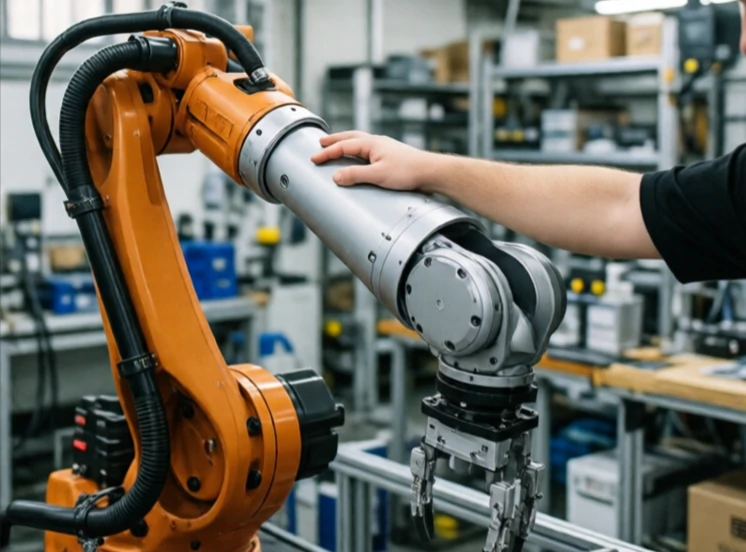
Le contrôle d'impédance régule la relation dynamique entre la force et le mouvement. Il permet à un robot de se comporter comme un système masse-ressort-amortisseur. Poussez-le et il se déplace, mais avec une résistance. Relâchez-le et il revient à sa position initiale. L'impédance détermine la fermeté ou la souplesse de cette réponse.
Contrairement au contrôle de force, qui vise à maintenir une force spécifique, le contrôle d'impédance définit la façon dont le robot réagit aux forces extérieures. Une faible impédance rend le robot souple et facile à pousser. Une impédance élevée le rend rigide et résistant. Le contrôleur ajuste l'impédance en fonction de la tâche. L'insertion d'une cheville peut nécessiter une faible impédance pour permettre l'alignement. Le meulage peut nécessiter une impédance élevée pour maintenir la pression.
Paramètres de contrôle d'impédance
- Masse virtuelle : résistance à l'accélération.
- Amortissement virtuel : résistance à la vitesse.
- Rigidité virtuelle : résistance au déplacement.
- Impédance adaptative : varie en fonction du contact.
- Impédance variable : réglage dépendant de la tâche.
Le contrôle d'impédance est essentiel pour les robots évoluant dans des environnements incertains. Un bras robotisé utilisant le contrôle de position aura du mal à se déplacer sur une surface en mouvement, tandis qu'un bras à contrôle d'impédance la suivra. Le même principe s'applique aux robots à pattes. Une patte souple absorbe les chocs et s'adapte aux terrains accidentés. En contrepartie, la précision s'en trouve réduite : un robot souple est plus difficile à positionner avec précision. Les ingénieurs ajustent l'impédance en fonction de la tâche : elle est rigide lorsque la précision est primordiale, souple lorsque la sécurité et l'adaptabilité sont essentielles. C'est l'une des stratégies de contrôle les plus polyvalentes en robotique.
Comments
No comments yet. Be the first to share a thought.
Leave a comment