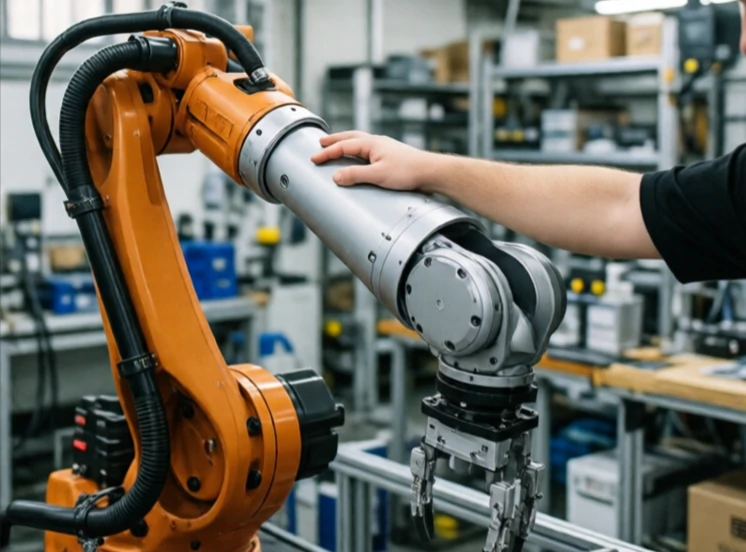
يتحكم نظام المعاوقة في العلاقة الديناميكية بين القوة والحركة، مما يجعل الروبوت يتصرف كنظام كتلة-نابض-مخمد. ادفعه فيتحرك، لكن مع مقاومة. اتركه فيعود إلى وضعه الأصلي. تحدد المعاوقة مدى صلابة أو ليونة هذه الاستجابة.
على عكس التحكم بالقوة، الذي يسعى للحفاظ على قوة محددة، يحدد التحكم بالممانعة كيفية استجابة الروبوت للقوى الخارجية. فالممانعة المنخفضة تجعل الروبوت مرنًا وسهل الدفع، بينما تجعله الممانعة العالية صلبًا ومقاومًا. ويقوم المتحكم بضبط الممانعة بناءً على المهمة. فعند إدخال وتد، قد تُستخدم ممانعة منخفضة لضمان المحاذاة، بينما عند التجليخ، قد تُستخدم ممانعة عالية للحفاظ على الضغط.
معلمات التحكم في المعاوقة
- الكتلة الافتراضية: مقاومة التسارع.
- التخميد الافتراضي: مقاومة السرعة.
- الصلابة الافتراضية: مقاومة الإزاحة.
- المعاوقة التكيفية: تتغير بناءً على التلامس.
- المعاوقة المتغيرة: الضبط المعتمد على المهمة.
يُعدّ التحكم في المعاوقة ضروريًا للروبوتات التي تتفاعل مع بيئات غير مستقرة. فذراع الروبوت الذي يستخدم التحكم في الموضع سيقاوم سطحًا متحركًا، بينما سيتبعه ذراع آخر يتحكم فيه التحكم في المعاوقة. وينطبق المبدأ نفسه على الروبوتات ذات الأرجل، حيث تمتص الأرجل المرنة الصدمات وتتكيف مع الأرض غير المستوية. لكنّ هذا يُقلّل من دقة تحديد الموضع، إذ يصعب تحديد موضع الروبوت المرن بدقة. لذا، يقوم المهندسون بضبط المعاوقة وفقًا للمهمة، فتصبح صلبة عندما تكون الدقة مهمة، ومرنة عندما تكون السلامة والقدرة على التكيف مهمة. وتُعدّ هذه إحدى أكثر استراتيجيات التحكم تنوعًا في مجال الروبوتات.
Comments
No comments yet. Be the first to share a thought.
Leave a comment