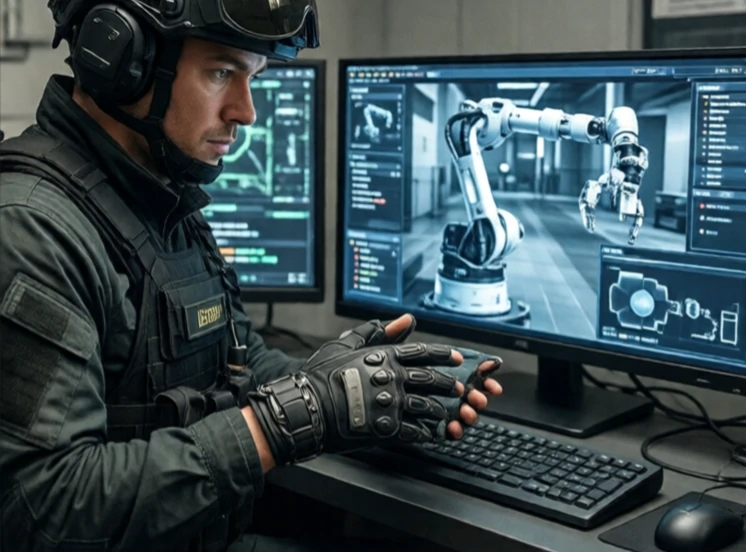
Phản hồi xúc giác cung cấp cảm giác chạm cho người điều khiển robot. Nó cho phép bác sĩ phẫu thuật cảm nhận được sức cản của mô trong quá trình phẫu thuật bằng robot. Nó cho phép kỹ thuật viên xử lý bom cảm nhận được trọng lượng của vật thể. Nó cho phép phi công điều khiển máy bay không người lái cảm nhận được gió. Nếu không có phản hồi xúc giác, người điều khiển sẽ làm việc trong tình trạng mù mịt, chỉ dựa vào thị giác.
Công nghệ này hoạt động bằng cách đo lực tác động lên đầu cuối của robot và tái tạo chúng tại bộ điều khiển của người vận hành. Một cảm biến lực ở cổ tay robot sẽ gửi tín hiệu đến các động cơ trong cần điều khiển hoặc găng tay. Người vận hành cảm nhận được lực cản, độ rung hoặc kết cấu. Độ trễ phải thấp, nếu không cảm giác sẽ không chính xác và có thể gây mất ổn định.
Các loại phản hồi xúc giác
- Phản hồi lực: lực cản chuyển động.
- Cảm giác rung: các kiểu rung động.
- Mô phỏng kết cấu: rung động tần số cao.
- Nhiệt: sự thay đổi nhiệt độ, ít phổ biến hơn.
- Cảm giác vận động: phản hồi về lực và vị trí toàn bộ cánh tay.
Phản hồi xúc giác rất phổ biến trong các robot phẫu thuật như hệ thống da Vinci, nơi các bác sĩ phẫu thuật cần cảm nhận lực kéo hoặc lực cắt. Nó cũng được sử dụng trong các robot điều khiển từ xa để dọn dẹp chất thải hạt nhân và thăm dò đáy biển sâu. Các thiết bị tiêu dùng sử dụng phản hồi xúc giác cho trò chơi và thực tế ảo. Thách thức nằm ở phạm vi và độ chính xác. Việc chế tạo một thiết bị phản hồi xúc giác có thể mô phỏng cả lực chạm nhẹ như lông vũ và lực đập mạnh như búa tạ là rất khó. Hầu hết các hệ thống đều tối ưu hóa cho một phạm vi lực cụ thể. Phản hồi xúc giác khép kín vòng lặp giữa con người và robot, làm cho việc điều khiển từ xa bớt giống như điều khiển từ xa và giống như đang có mặt trực tiếp hơn.
Comments
No comments yet. Be the first to share a thought.
Leave a comment