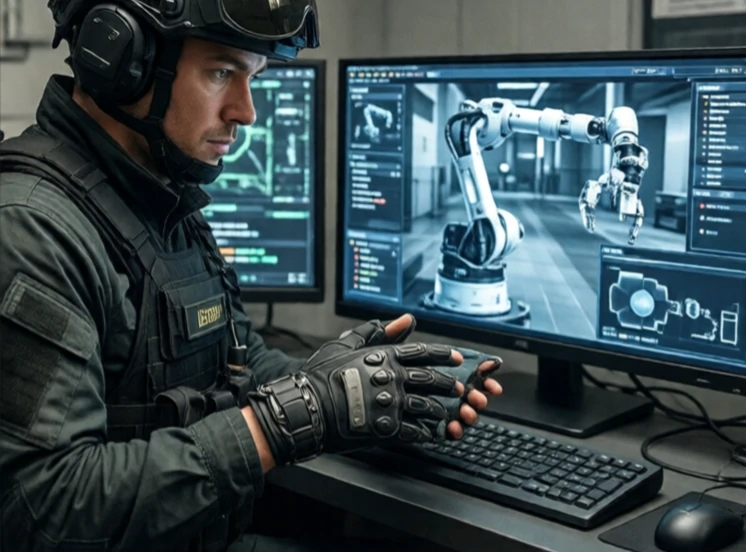
توفر تقنية التغذية الراجعة اللمسية إحساسًا باللمس لمشغل الروبوت. فهي تُمكّن الجراح من الشعور بمقاومة الأنسجة أثناء الجراحة الروبوتية، وتُمكّن فني إبطال المتفجرات من الشعور بوزن الجسم، وتُمكّن طيار الطائرة المسيّرة من الشعور بالرياح. وبدون هذه التقنية، يعمل المشغل بشكل أعمى، معتمدًا فقط على حاسة البصر.
تعتمد هذه التقنية على قياس القوى عند طرف ذراع الروبوت ونقلها إلى وحدة تحكم المشغل. يرسل مستشعر القوة الموجود على معصم الروبوت إشارات إلى المحركات الموجودة في عصا التحكم أو القفاز. يشعر المشغل بالمقاومة أو الاهتزاز أو الملمس. يجب أن يكون زمن الاستجابة منخفضًا، وإلا فإن الإحساس يكون غير صحيح وقد يتسبب في عدم الاستقرار.
أنواع التغذية الراجعة اللمسية
- ردود الفعل الفيزيائية: مقاومة الحركة.
- اللمس الاهتزازي: أنماط الاهتزاز.
- محاكاة النسيج: اهتزاز عالي التردد.
- التغيرات الحرارية: تغيرات في درجة الحرارة، وهي أقل شيوعاً.
- الحس الحركي: ردود فعل القوة والموضع لكامل الذراع.
تُعدّ التغذية الراجعة اللمسية شائعة في الروبوتات الجراحية مثل نظام دافنشي، حيث يحتاج الجراحون إلى الشعور بقوة السحب أو القطع. كما تُستخدم في الروبوتات التي تُشغّل عن بُعد لأغراض التنظيف النووي واستكشاف أعماق البحار. وتستخدم الأجهزة الاستهلاكية التغذية الراجعة اللمسية في الألعاب والواقع الافتراضي. ويكمن التحدي في المدى والدقة. فمن الصعب تصميم جهاز لمسي يُحاكي لمسة ريشة وضربة مطرقة ثقيلة في آنٍ واحد. وتُركّز معظم الأنظمة على نطاق قوة مُحدد. تُغلق التغذية الراجعة اللمسية حلقة التفاعل بين الإنسان والروبوت، مما يجعل تجربة التشغيل عن بُعد أقرب إلى التواجد الفعلي في مكان العملية، بدلاً من مجرد التحكم عن بُعد.
Comments
No comments yet. Be the first to share a thought.
Leave a comment