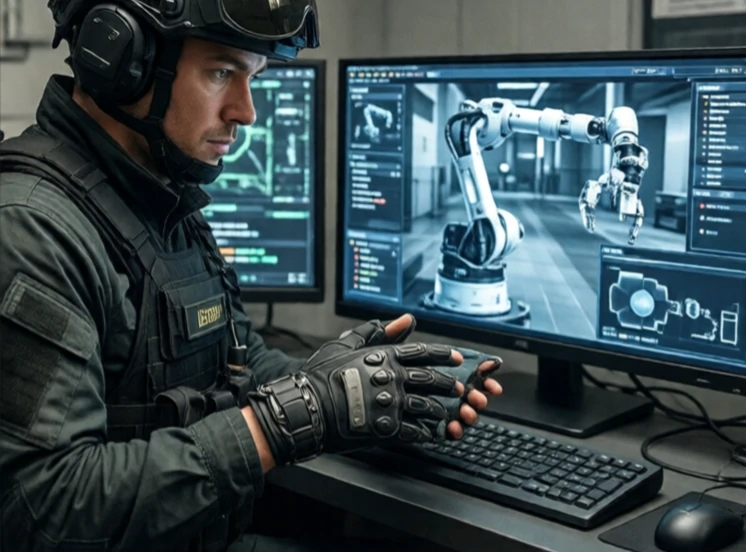
触覚フィードバックは、ロボット操作者に触覚を与える。これにより、外科医はロボット手術中に組織の抵抗を感じることができ、爆発物処理班は物体の重さを感じることができ、ドローン操縦者は風を感じることができる。触覚フィードバックがなければ、操作者は視覚だけに頼って作業することになる。
この技術は、ロボットのエンドエフェクタにかかる力を測定し、それをオペレーターの操作系に再現することで機能します。ロボットの手首にある力覚センサーが、ジョイスティックまたはグローブ内のモーターに信号を送信します。オペレーターは、抵抗、振動、または質感を感じ取ります。遅延は低く抑える必要があり、遅延が大きいと感覚が不自然に感じられ、不安定性を引き起こす可能性があります。
触覚フィードバックの種類
- フォースフィードバック:動きに対する抵抗。
- 振動触覚:振動パターン。
- テクスチャシミュレーション:高周波振動。
- 熱的変化:温度変化。あまり一般的ではない。
- 運動感覚:腕全体の力と位置に関するフィードバック。
触覚フィードバックは、外科医が引っ張ったり切ったりする力の強さを感じ取る必要があるダ・ヴィンチシステムのような手術用ロボットでよく使われています。また、核汚染除去や深海探査用の遠隔操作ロボットにも使用されています。消費者向けデバイスでは、ゲームやバーチャルリアリティに触覚フィードバックが利用されています。課題は、範囲と忠実度です。羽の感触からハンマーの一撃までをシミュレートできる触覚デバイスを作るのは困難です。ほとんどのシステムは、特定の力の範囲に最適化されています。触覚フィードバックは人間とロボットの間のフィードバックループを閉じ、遠隔操作を単なるリモコン操作ではなく、まるでその場にいるかのような感覚にします。
Comments
No comments yet. Be the first to share a thought.
Leave a comment