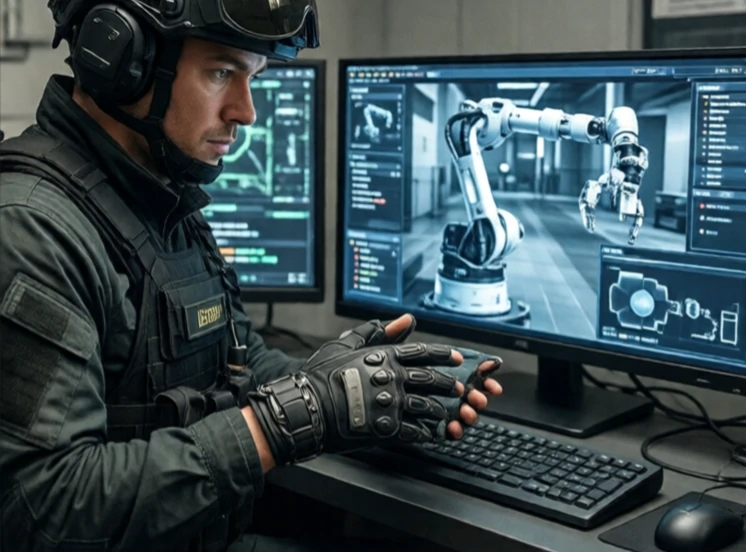
Feedback-ul haptic oferă senzații tactile operatorului unui robot. Acesta permite unui chirurg să simtă rezistența țesuturilor în timpul chirurgiei robotice. Acesta permite unui tehnician de dezamorsare a bombelor să simtă greutatea unui obiect. Acesta permite unui pilot de dronă să simtă vântul. Fără feedback haptic, operatorul lucrează în orb, bazându-se doar pe vedere.
Tehnologia funcționează prin măsurarea forțelor la nivelul efectorului final al robotului și reproducerea acestora la nivelul comenzilor operatorului. Un senzor de forță de la încheietura mâinii robotului trimite semnale către motoarele dintr-un joystick sau o mănușă. Operatorul simte rezistența, vibrațiile sau textura. Latența trebuie să fie scăzută, altfel senzația se simte nepotrivită și poate cauza instabilitate.
Tipuri de feedback haptic
- Reacție de forță: rezistență la mișcare.
- Vibrotactil: modele de vibrații.
- Simulare textură: vibrații de înaltă frecvență.
- Termice: schimbări de temperatură, mai puțin frecvente.
- Kinestezic: feedback de forță și poziție la nivelul întregului braț.
Feedback-ul haptic este comun în roboții chirurgicali precum sistemul da Vinci, unde chirurgii trebuie să simtă cât de tare trag sau taie. De asemenea, este utilizat în roboții teleoperați pentru curățarea nucleară și explorarea adâncurilor marine. Dispozitivele de larg consum folosesc haptica pentru jocuri și realitate virtuală. Provocarea constă în raza de acțiune și fidelitatea. Un dispozitiv haptic care poate simula o atingere de pană și o lovitură de baros este greu de construit. Majoritatea sistemelor optimizează pentru un anumit interval de forță. Haptica închide bucla dintre om și robot, făcând ca teleoperarea să se simtă mai puțin ca un control de la distanță și mai mult ca o prezență fizică.
Comments
No comments yet. Be the first to share a thought.
Leave a comment