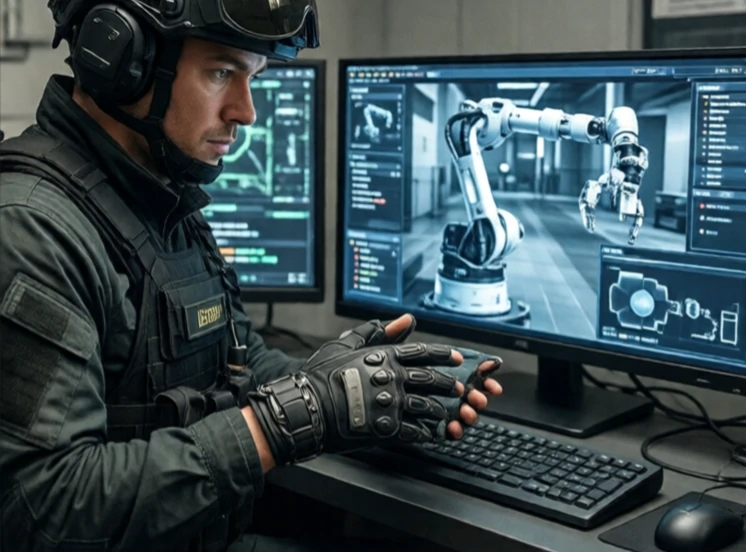
Haptická zpětná vazba poskytuje operátorovi robota hmatové vjemy. Umožňuje chirurgovi cítit odpor tkáně během robotické operace. Umožňuje technikovi pro zneškodňování bomb cítit váhu předmětu. Umožňuje pilotovi dronu cítit vítr. Bez haptické zpětné vazby operátor pracuje naslepo a spoléhá se pouze na zrak.
Technologie funguje na principu měření sil na koncovém efektoru robota a jejich reprodukce v ovládacích prvcích operátora. Snímač síly na zápěstí robota vysílá signály do motorů v joysticku nebo rukavici. Obsluha cítí odpor, vibrace nebo texturu. Latence musí být nízká, jinak je pocit nesprávný a může způsobit nestabilitu.
Typy haptické zpětné vazby
- Silová zpětná vazba: odpor vůči pohybu.
- Vibrotaktilní: vibrační vzory.
- Simulace textur: vysokofrekvenční vibrace.
- Tepelné: změny teploty, méně časté.
- Kinestetická: zpětná vazba síly a polohy celé paže.
Haptická zpětná vazba je běžná u chirurgických robotů, jako je systém da Vinci, kde chirurgové potřebují cítit, jak silně táhnou nebo řežou. Používá se také u teleoperovaných robotů pro jaderné čištění a hlubinný průzkum. Spotřební elektronika používá haptiku pro hraní her a virtuální realitu. Výzvou je dosah a věrnost. Haptické zařízení, které dokáže simulovat dotek peříčka a úder kladiva, je obtížné vyrobit. Většina systémů je optimalizována pro specifický rozsah síly. Haptika uzavírá smyčku mezi člověkem a robotem, takže teleoperace se méně cítí jako dálkové ovládání a spíše jako přítomnost přímo v dané situaci.
Comments
No comments yet. Be the first to share a thought.
Leave a comment