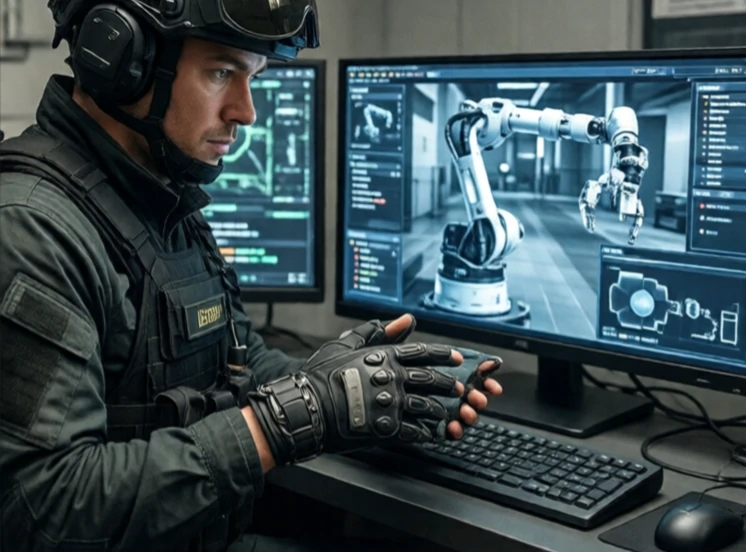
触觉反馈为机器人操作员提供触觉感知。它让外科医生在机器人手术中感受到组织阻力,让拆弹专家感受到物体的重量,让无人机飞行员感受到风力。如果没有触觉反馈,操作员就如同盲人一般,只能依靠视觉工作。
这项技术的工作原理是测量机器人末端执行器所受的力,并将其传递到操作员的控制装置上。机器人手腕上的力传感器会将信号发送到操纵杆或手套中的电机。操作员会感受到阻力、振动或纹理。延迟必须很低,否则感觉会不自然,甚至可能导致机器人不稳定。
触觉反馈的类型
- 力反馈:对运动的阻力。
- 振动触觉:振动模式。
- 纹理模拟:高频振动。
- 热效应:温度变化,不太常见。
- 动觉:手臂整体力量和位置反馈。
触觉反馈在达芬奇手术机器人等外科手术机器人中应用广泛,外科医生需要感知拉力或切割的力度。它也被用于核清理和深海勘探等远程操控机器人。消费电子设备也利用触觉技术进行游戏和虚拟现实体验。挑战在于触觉反馈的范围和精度。要制造出既能模拟羽毛轻触又能模拟重锤敲击的触觉设备并非易事。大多数系统都针对特定的力范围进行优化。触觉反馈能够连接人与机器人,使远程操作不再像远程控制,而更像是身临其境。
Comments
No comments yet. Be the first to share a thought.
Leave a comment