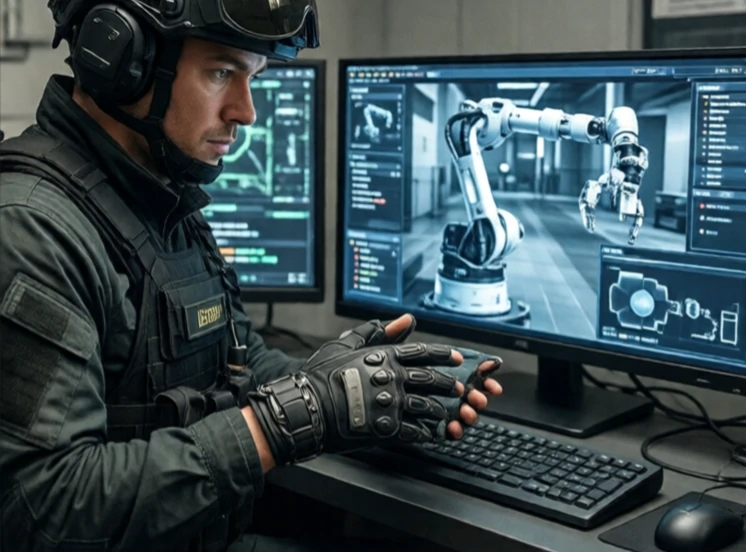
Тактильная обратная связь обеспечивает оператору робота тактильные ощущения. Она позволяет хирургу чувствовать сопротивление тканей во время роботизированной операции. Она позволяет специалисту по обезвреживанию бомб почувствовать вес объекта. Она позволяет пилоту дрона почувствовать ветер. Без тактильной обратной связи оператор работает вслепую, полагаясь только на зрение.
Технология работает за счет измерения сил на концевом захвате робота и их воспроизведения на элементах управления оператора. Датчик силы на запястье робота посылает сигналы на двигатели в джойстике или перчатке. Оператор ощущает сопротивление, вибрацию или текстуру. Задержка должна быть низкой, иначе ощущения будут неправильными и могут вызвать нестабильность.
Виды тактильной обратной связи
- Силовая обратная связь: сопротивление движению.
- Вибротактильный: характер вибраций.
- Имитация текстуры: высокочастотная вибрация.
- Термический эффект: изменения температуры, встречается реже.
- Кинестетический: обратная связь по силе и положению всей руки.
Тактильная обратная связь широко используется в хирургических роботах, таких как система da Vinci, где хирургам необходимо чувствовать силу натяжения или разреза. Она также применяется в роботах с дистанционным управлением для очистки ядерных объектов и глубоководных исследований. В потребительских устройствах тактильная обратная связь используется в играх и виртуальной реальности. Проблема заключается в диапазоне и точности. Создать устройство тактильной обратной связи, способное имитировать как легкое прикосновение, так и удар кувалдой, сложно. Большинство систем оптимизированы для определенного диапазона силы. Тактильная обратная связь замыкает контур взаимодействия человека и робота, делая дистанционное управление менее похожим на дистанционное управление и более приближенным к непосредственному присутствию.
Comments
No comments yet. Be the first to share a thought.
Leave a comment